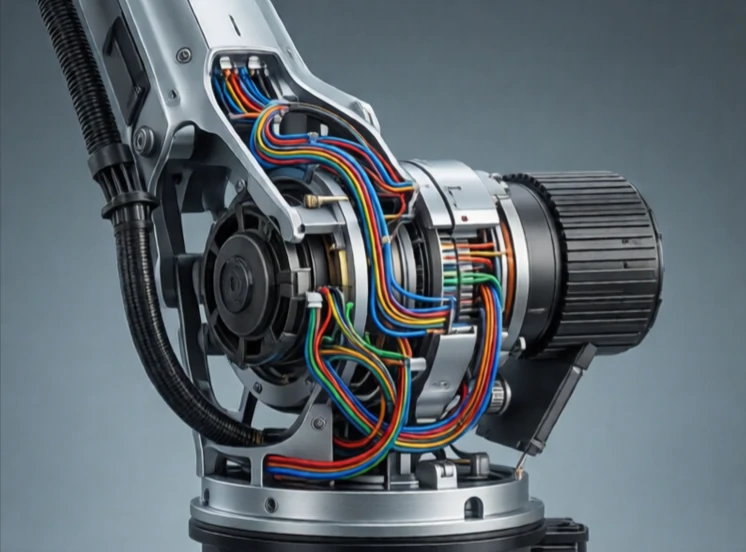
Článek je tuhá část, která spojuje dva klouby v robotu. Je to kost mezi klouby. Článek přenáší sílu a pohyb z jednoho kloubu na druhý. Jeho délka, hmotnost a tuhost ovlivňují, jak se robot pohybuje a kolik nákladu unese.
V robotickém rameni jsou články segmenty, které vidíte: základní sloupek, horní část paže, předloktí a pouzdro zápěstí. Každý článek spojuje dva klouby. Tvar je často trubka nebo krabice, optimalizovaný z hlediska tuhosti a hmotnosti. Články z uhlíkových vláken jsou tuhé a lehké. Hliníkové články jsou levnější a snáze se obrábějí. Ocelové články jsou těžké, ale pevné.
Aspekty návrhu odkazů
- Tuhost: odolává ohýbání při zatížení.
- Hmotnost: lehčí články snižují setrvačnost a velikost motoru.
- Tlumení: snižuje vibrace.
- Směrování kabelů: vodiče procházejí skrz nebo podél spoje.
- Tepelná roztažnost: ovlivňuje přesnost v extrémních podmínkách.
Flexibilní článek je problém. Pokud se článek pod zatížením ohne, koncový efektor se nedostane tam, kam si řídicí jednotka myslí. Proto vysoce přesné roboty používají tuhé a lehké materiály. Článek také nese kabeláž pro motory, enkodéry a senzory. Vedení kabelů pohyblivým článkem bez jejich sevření nebo únavy je skutečnou konstrukční výzvou. U humanoidního robota články vypadají jako kosti, ale jsou to konstrukční struktury s motory, senzory a kabeláží zabalenými uvnitř. Článek není jen konektor. Je to konstrukční prvek, který definuje dosah a přesnost robota.
Comments
No comments yet. Be the first to share a thought.
Leave a comment