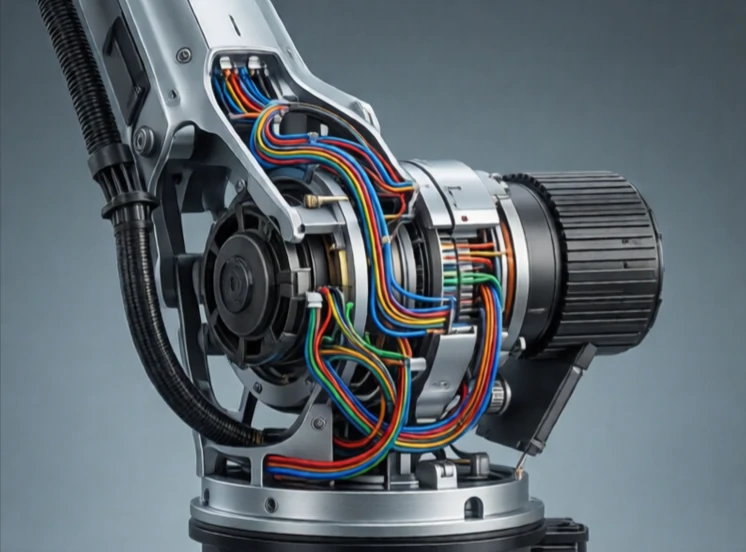
リンクとは、ロボットの2つの関節をつなぐ剛性部品のことです。関節間の骨のような役割を果たします。リンクは、一方の関節からもう一方の関節へと力と動きを伝達します。その長さ、質量、剛性は、ロボットの動き方や運搬能力に影響を与えます。
ロボットアームにおいて、リンクとは、ベースコラム、上腕部、前腕部、手首ハウジングといった目に見える部分のことです。各リンクは2つの関節を接続します。形状は多くの場合、剛性と重量を最適化するためにチューブ状または箱型になっています。カーボンファイバー製のリンクは剛性が高く軽量です。アルミニウム製のリンクは安価で加工しやすいです。スチール製のリンクは重いですが強度があります。
リンク設計上の考慮事項
- 剛性:荷重がかかった際の曲げ抵抗力。
- 重量:リンクを軽量化することで慣性モーメントとモーターサイズが小さくなります。
- 減衰:振動を低減する。
- ケーブル配線:電線がリンクの中またはリンクに沿って通る。
- 熱膨張:極端な環境下での精度に影響を与える。
柔軟なリンクは問題となる。リンクが負荷によって曲がると、エンドエフェクタはコントローラが想定する位置に移動しない。そのため、高精度ロボットは剛性が高く軽量な材料を使用する。リンクにはモーター、エンコーダ、センサーの配線も含まれている。可動リンクを通してケーブルを挟み込んだり疲労させたりせずに配線することは、設計上の大きな課題である。ヒューマノイドロボットでは、リンクは骨のように見えるが、内部にモーター、センサー、配線が詰め込まれた構造物である。リンクは単なるコネクタではなく、ロボットの可動範囲と精度を決定づける構造要素なのだ。
Comments
No comments yet. Be the first to share a thought.
Leave a comment