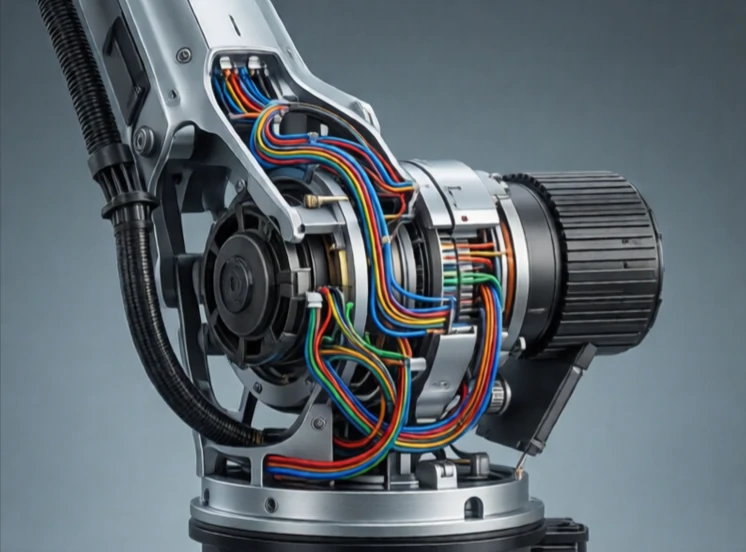
Ein Verbindungsglied ist ein starres Bauteil, das zwei Gelenke eines Roboters verbindet. Es fungiert als Bindeglied zwischen den Gelenken. Das Verbindungsglied überträgt Kraft und Bewegung von einem Gelenk zum nächsten. Seine Länge, Masse und Steifigkeit beeinflussen die Bewegungsabläufe des Roboters und seine Tragfähigkeit.
Bei einem Roboterarm sind die Glieder die sichtbaren Segmente: die Basissäule, der Oberarm, der Unterarm und das Handgelenkgehäuse. Jedes Glied verbindet zwei Gelenke. Die Form ist oft ein Rohr oder ein Kasten, optimiert für Steifigkeit und Gewicht. Glieder aus Kohlefaser sind steif und leicht. Aluminiumglieder sind günstiger und einfacher zu bearbeiten. Stahlglieder sind schwer, aber robust.
Überlegungen zur Linkgestaltung
- Steifigkeit: widersteht der Biegung unter Last.
- Gewicht: Leichtere Verbindungsglieder reduzieren die Massenträgheit und die Motorgröße.
- Dämpfung: reduziert Vibrationen.
- Kabelführung: Drähte verlaufen durch oder entlang der Verbindung.
- Wärmeausdehnung: Beeinträchtigt die Präzision in extremen Umgebungen.
Ein flexibles Gelenk stellt ein Problem dar. Biegt es sich unter Last, bewegt sich der Endeffektor nicht wie vom Controller vorgesehen. Deshalb verwenden hochpräzise Roboter steife, leichte Materialien. Das Gelenk trägt außerdem die Verkabelung für Motoren, Encoder und Sensoren. Die Kabelführung durch ein bewegliches Gelenk ohne Einklemmen oder Materialermüdung ist eine echte Herausforderung für die Konstruktion. Bei humanoiden Robotern sehen die Gelenke zwar wie Knochen aus, sind aber technisch ausgereifte Strukturen, die Motoren, Sensoren und Verkabelung enthalten. Das Gelenk ist nicht nur ein Verbindungselement, sondern ein Strukturelement, das die Reichweite und Präzision des Roboters bestimmt.
Comments
No comments yet. Be the first to share a thought.
Leave a comment