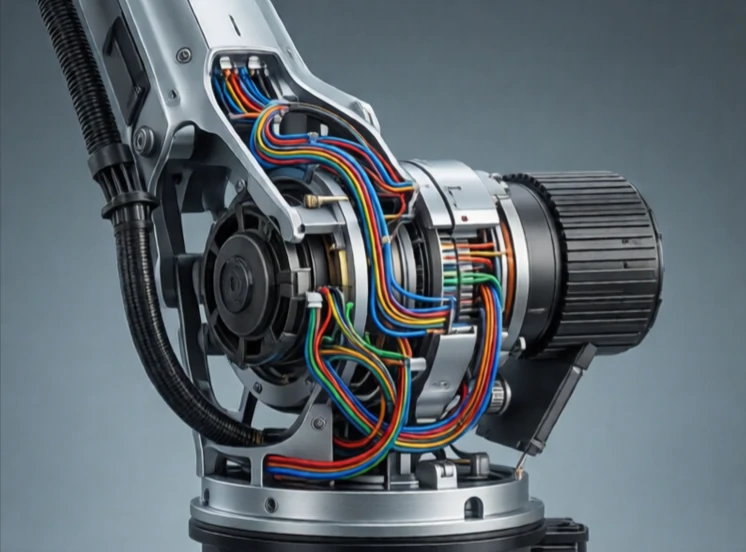
링크는 로봇에서 두 관절을 연결하는 단단한 부품입니다. 관절 사이의 뼈대와 같은 역할을 합니다. 링크는 한 관절에서 다른 관절로 힘과 운동을 전달합니다. 링크의 길이, 질량, 강성은 로봇의 움직임과 운반 능력에 영향을 미칩니다.
로봇 팔에서 링크는 베이스 컬럼, 상단 암, 하단 암, 손목 하우징과 같은 눈에 보이는 부분들을 말합니다. 각 링크는 두 개의 관절을 연결합니다. 링크의 모양은 대개 강성과 무게를 최적화한 원통형이나 상자형입니다. 탄소 섬유 링크는 강성이 좋고 가볍습니다. 알루미늄 링크는 가격이 저렴하고 가공이 용이합니다. 강철 링크는 무겁지만 강도가 뛰어납니다.
링크 설계 시 고려 사항
- 강성: 하중을 받을 때 휘어짐에 저항하는 성질.
- 무게: 링크가 가벼워지면 관성이 줄어들고 모터 크기가 작아집니다.
- 감쇠: 진동을 줄여줍니다.
- 케이블 배선: 전선이 링크를 통과하거나 링크를 따라 지나가는 방식입니다.
- 열팽창: 극한 환경에서의 정밀도에 영향을 미칩니다.
유연한 링크는 문제가 될 수 있습니다. 링크가 하중을 받을 때 휘어지면 엔드 이펙터가 컨트롤러가 예상하는 위치로 이동하지 않기 때문입니다. 이것이 바로 고정밀 로봇이 단단하고 가벼운 소재를 사용하는 이유입니다. 링크에는 모터, 엔코더, 센서용 배선도 포함되어 있습니다. 움직이는 링크 사이로 케이블을 꼬이거나 손상시키지 않고 배선하는 것은 설계상 매우 어려운 과제입니다. 휴머노이드 로봇에서 링크는 뼈처럼 보이지만, 모터, 센서, 배선이 내부에 내장된 정교한 구조물입니다. 링크는 단순한 연결 장치가 아니라 로봇의 도달 범위와 정밀도를 결정하는 구조적 요소입니다.
Comments
No comments yet. Be the first to share a thought.
Leave a comment