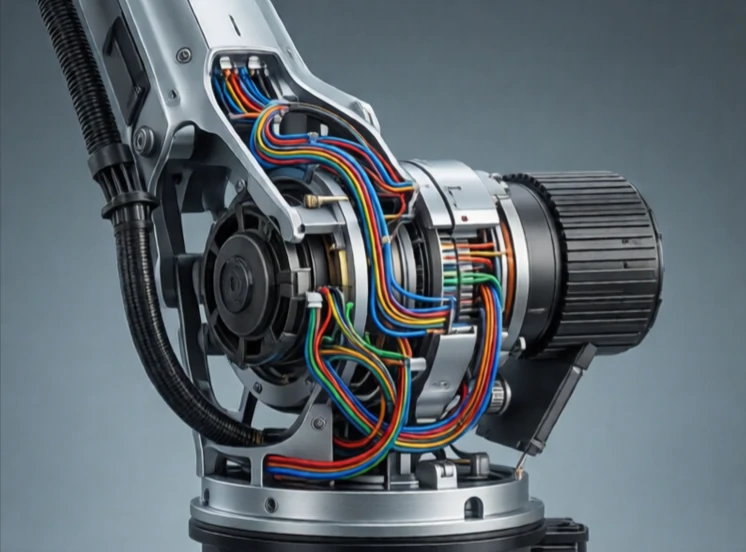
En lenke er en stiv del som forbinder to ledd i en robot. Det er beinet mellom leddene. Lenken overfører kraft og bevegelse fra ett ledd til det neste. Lengden, massen og stivheten påvirker hvordan roboten beveger seg og hvor mye den kan bære.
I en robotarm er leddene segmentene du ser: basesøylen, overarmen, underarmen og håndleddshuset. Hvert ledd forbinder to ledd. Formen er ofte et rør eller en boks, optimalisert for stivhet og vekt. Karbonfiberledd er stive og lette. Aluminiumsledd er billigere og enklere å maskinere. Stålledd er tunge, men sterke.
Hensyn til lenkedesign
- Stivhet: motstår bøying under belastning.
- Vekt: lettere lenker reduserer treghet og motorstørrelse.
- Demping: reduserer vibrasjoner.
- Kabelføring: ledninger går gjennom eller langs lenken.
- Termisk ekspansjon: påvirker presisjonen i ekstreme miljøer.
En fleksibel lenke er et problem. Hvis lenken bøyer seg under belastning, går ikke endeeffektoren dit kontrolleren tror den skal. Det er derfor høypresisjonsroboter bruker stive, lette materialer. Lenken har også ledninger for motorer, kodere og sensorer. Å føre kabler gjennom en bevegelig lenke uten å klemme eller utmatte dem er en reell designutfordring. I en humanoid robot ser lenkene ut som bein, men de er konstruerte strukturer med motorer, sensorer og ledninger pakket inni. Lenken er ikke bare en kontakt. Det er et strukturelt element som definerer robotens rekkevidde og presisjon.
Comments
No comments yet. Be the first to share a thought.
Leave a comment