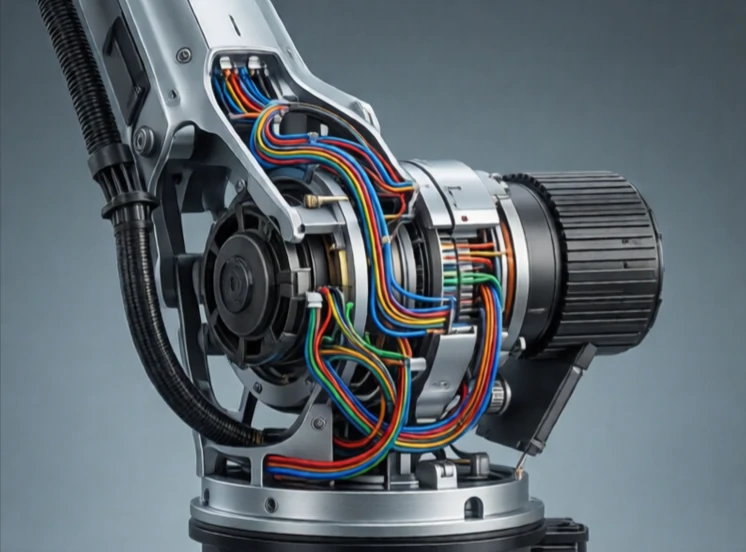
Et led er en stiv del, der forbinder to led i en robot. Det er knoglen mellem leddene. Leddet overfører kraft og bevægelse fra det ene led til det næste. Dets længde, masse og stivhed påvirker, hvordan robotten bevæger sig, og hvor meget den kan bære.
I en robotarm er leddene de segmenter, du ser: basissøjlen, overarmen, underarmen og håndledshuset. Hvert led forbinder to led. Formen er ofte et rør eller en kasse, optimeret til stivhed og vægt. Kulfiberled er stive og lette. Aluminiumsled er billigere og nemmere at bearbejde. Stålled er tunge, men stærke.
Overvejelser om linkdesign
- Stivhed: modstår bøjning under belastning.
- Vægt: lettere led reducerer inerti og motorstørrelse.
- Dæmpning: reducerer vibrationer.
- Kabelføring: ledninger føres gennem eller langs forbindelsen.
- Termisk udvidelse: påvirker præcisionen i ekstreme miljøer.
Et fleksibelt led er et problem. Hvis leddet bøjer under belastning, går sluteffektoren ikke derhen, hvor controlleren tror, den går. Derfor bruger højpræcisionsrobotter stive, lette materialer. Leddet fører også ledninger til motorer, encodere og sensorer. At føre kabler gennem et bevægeligt led uden at klemme eller udmatte dem er en reel designudfordring. I en humanoid robot ligner leddelene knogler, men de er konstruerede strukturer med motorer, sensorer og ledninger pakket indeni. Leddet er ikke bare et stik. Det er et strukturelt element, der definerer robottens rækkevidde og præcision.
Comments
No comments yet. Be the first to share a thought.
Leave a comment