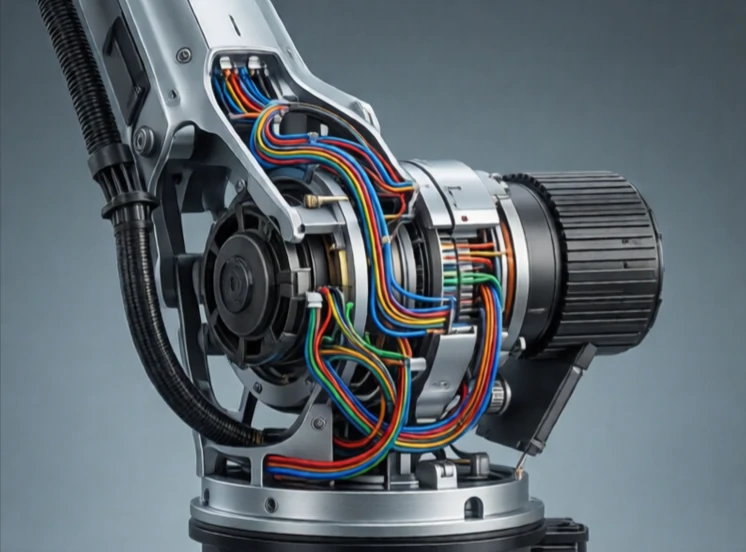
連桿是連接機器人兩個關節的剛性部件,相當於關節之間的「骨頭」。連桿將力量和運動從一個關節傳遞到另一個關節。它的長度、質量和剛度會影響機器人的運動方式和承載能力。
在機械手臂中,連桿就是你所看到的那些部位:基座、上臂、前臂和腕關節。每個連桿連接兩個關節。連桿的形狀通常是管狀或盒狀,以兼顧剛度和重量。碳纖維連桿剛度高且重量輕。鋁製連桿價格更低,也更容易加工。鋼製連桿重量大但強度高。
鏈路設計考慮因素
- 剛度:抵抗負載下的彎曲能力。
- 重量:更輕的連桿可以降低慣性和縮小馬達尺寸。
- 阻尼:減少振動。
- 電纜佈線:電線穿過或沿著連結走線。
- 熱膨脹:會影響極端環境下的精度。
柔性連桿會帶來問題。如果連桿在負載下彎曲,末端執行器就無法按照控制器的預期移動。這就是為什麼高精度機器人使用剛性、輕質材料的原因。連桿還承載著馬達、編碼器和感測器的線路。如何在不擠壓或疲勞的情況下,將電纜穿過運動的連桿是一項真正的設計挑戰。在人形機器人中,連桿看起來像骨骼,但它們是內部整合了馬達、感測器和線路的精密結構。連桿不僅僅是連接器,它還是決定機器人運動範圍和精度的結構元件。
Comments
No comments yet. Be the first to share a thought.
Leave a comment