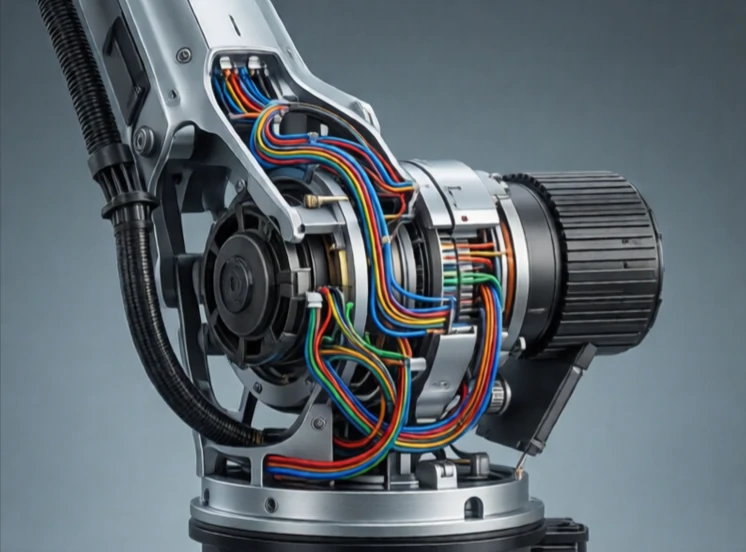
En länk är en stel del som förbinder två leder i en robot. Det är benet mellan lederna. Länken överför kraft och rörelse från en led till nästa. Dess längd, massa och styvhet påverkar hur roboten rör sig och hur mycket den kan bära.
I en robotarm är länkarna de segment du ser: baspelaren, överarmen, underarmen och handledshöljet. Varje länk förbinder två leder. Formen är ofta ett rör eller en låda, optimerad för styvhet och vikt. Kolfiberlänkar är styva och lätta. Aluminiumlänkar är billigare och enklare att bearbeta. Stållänkar är tunga men starka.
Att tänka på länkdesign
- Styvhet: motstår böjning under belastning.
- Vikt: lättare länkar minskar tröghet och motorstorlek.
- Dämpning: minskar vibrationer.
- Kabeldragning: ledningar passerar genom eller längs länken.
- Termisk expansion: påverkar precisionen i extrema miljöer.
En flexibel länk är ett problem. Om länken böjs under belastning går inte ändeffektorn dit styrenheten tror att den ska. Det är därför högprecisionsrobotar använder styva, lätta material. Länken bär också kablar för motorer, kodare och sensorer. Att dra kablar genom en rörlig länk utan att klämma eller trötta ut dem är en riktig designutmaning. I en humanoid robot ser länkarna ut som ben, men de är konstruerade strukturer med motorer, sensorer och kablar packade inuti. Länken är inte bara en kontakt. Det är ett strukturellt element som definierar robotens räckvidd och precision.
Comments
No comments yet. Be the first to share a thought.
Leave a comment