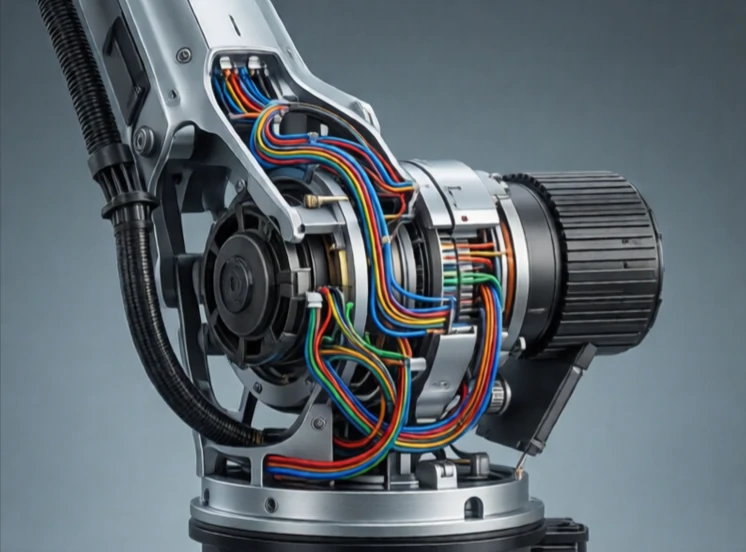
Un enlace es una pieza rígida que conecta dos articulaciones en un robot. Es el nexo entre las articulaciones. El enlace transmite fuerza y movimiento de una articulación a la siguiente. Su longitud, masa y rigidez influyen en cómo se mueve el robot y cuánto peso puede transportar.
En un brazo robótico, los segmentos visibles son los eslabones: la columna base, el brazo superior, el antebrazo y la muñeca. Cada eslabón conecta dos articulaciones. Su forma suele ser tubular o rectangular, optimizada para ofrecer rigidez y ligereza. Los eslabones de fibra de carbono son rígidos y ligeros. Los de aluminio son más económicos y fáciles de mecanizar. Los de acero son pesados pero resistentes.
Consideraciones sobre el diseño de enlaces
- Rigidez: resiste la flexión bajo carga.
- Peso: los enlaces más ligeros reducen la inercia y el tamaño del motor.
- Amortiguación: reduce la vibración.
- Enrutamiento de cables: los cables pasan a través o a lo largo del enlace.
- Expansión térmica: afecta a la precisión en entornos extremos.
Un enlace flexible representa un problema. Si el enlace se dobla bajo carga, el efector final no se desplaza hacia donde el controlador espera. Por eso, los robots de alta precisión utilizan materiales rígidos y ligeros. El enlace también transporta el cableado de motores, codificadores y sensores. Guiar los cables a través de un enlace móvil sin que se pellizquen o se fatiguen es un verdadero desafío de diseño. En un robot humanoide, los enlaces parecen huesos, pero son estructuras de ingeniería con motores, sensores y cableado integrados. El enlace no es solo un conector; es un elemento estructural que define el alcance y la precisión del robot.
Comments
No comments yet. Be the first to share a thought.
Leave a comment