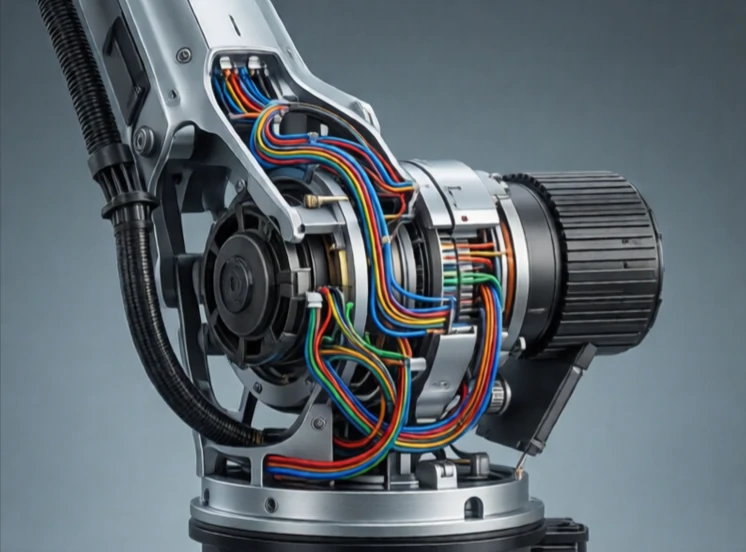
Een schakel is een stijf onderdeel dat twee gewrichten in een robot met elkaar verbindt. Het is als het ware het bot tussen de gewrichten. De schakel brengt kracht en beweging over van het ene gewricht naar het andere. De lengte, massa en stijfheid ervan bepalen hoe de robot beweegt en hoeveel hij kan dragen.
In een robotarm zijn de schakels de segmenten die je ziet: de basiskolom, de bovenarm, de onderarm en de polsbehuizing. Elke schakel verbindt twee gewrichten. De vorm is vaak een buis of een doos, geoptimaliseerd voor stijfheid en gewicht. Schakels van koolstofvezel zijn stijf en licht. Aluminium schakels zijn goedkoper en gemakkelijker te bewerken. Stalen schakels zijn zwaar maar sterk.
Ontwerpoverwegingen voor links
- Stijfheid: biedt weerstand tegen buigen onder belasting.
- Gewicht: lichtere schakels verminderen de inertie en de omvang van de motor.
- Demping: vermindert trillingen.
- Kabelgeleiding: draden lopen door of langs de verbinding.
- Thermische uitzetting: beïnvloedt de precisie in extreme omstandigheden.
Een flexibele schakel is een probleem. Als de schakel onder belasting buigt, gaat de eindeffector niet waar de controller hem naartoe stuurt. Daarom gebruiken zeer nauwkeurige robots stijve, lichtgewicht materialen. De schakel bevat ook bedrading voor motoren, encoders en sensoren. Het is een echte ontwerpuitdaging om kabels door een bewegende schakel te leiden zonder ze te beknellen of te beschadigen. Bij een humanoïde robot lijken de schakels op botten, maar het zijn ontworpen structuren met motoren, sensoren en bedrading erin. De schakel is niet zomaar een verbinding. Het is een structureel element dat het bereik en de precisie van de robot bepaalt.
Comments
No comments yet. Be the first to share a thought.
Leave a comment