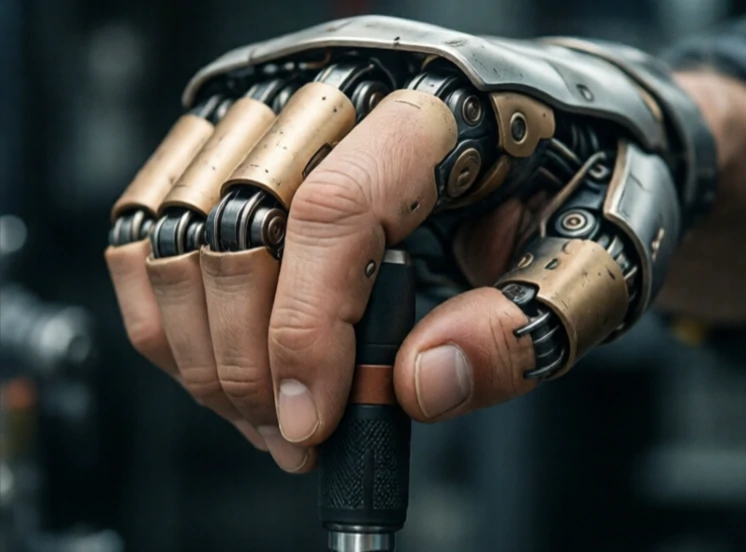
Nắm bắt là hành động tóm lấy và giữ một vật thể. Đối với robot, đó là một tương tác vật lý phức tạp. Các ngón tay phải tiếp xúc với vật thể, tác dụng đủ lực để giữ chặt nó, nhưng không quá mạnh đến mức làm biến dạng hoặc trượt vật thể. Robot cũng phải biết khi nào việc nắm giữ đã an toàn.
Con người nắm bắt mọi thứ mà không cần suy nghĩ. Robot phải cảm nhận, lập kế hoạch và điều khiển. Thị giác nhận diện vật thể. Quá trình lập kế hoạch nắm bắt chọn các điểm tiếp xúc. Bộ kẹp đóng lại. Cảm biến lực phát hiện tiếp xúc. Robot nâng vật lên và kiểm tra xem có bị trượt không. Nếu vật thể di chuyển, robot sẽ điều chỉnh. Tất cả điều này diễn ra trong chưa đầy một giây đối với một hệ thống được thiết kế tốt.
Nắm bắt các thách thức
- Sự đa dạng về hình dạng và kích thước của vật thể.
- Ma sát bề mặt và phân bố trọng lượng.
- Những hạn chế của bộ kẹp và hình dạng ngón tay.
- Nhiễu cảm biến và hiệu chuẩn.
- Điều khiển thời gian thực khi tiếp xúc.
Nghiên cứu về khả năng nắm bắt đã chuyển từ các mô hình phân tích sang các phương pháp dựa trên dữ liệu. Các tập dữ liệu lớn về các thao tác nắm bắt, cả mô phỏng và thực tế, được sử dụng để huấn luyện mạng nơ-ron nhằm dự đoán các thao tác nắm bắt thành công từ hình ảnh. Kết quả rất ấn tượng nhưng chưa hoàn hảo. Các vật thể trong suốt gây nhầm lẫn cho camera chiều sâu. Bề mặt phản chiếu tạo ra nhiễu. Các vật thể mềm biến dạng khó lường. Một robot nắm bắt tốt trong phòng thí nghiệm có thể thất bại trong một nhà kho lộn xộn. Các hệ thống tốt nhất kết hợp thị giác, xúc giác và điều khiển lực, và chúng lập kế hoạch cho khả năng xảy ra lỗi. Nắm bắt là nền tảng của thao tác. Nếu không có nó, robot chỉ có thể nhìn thế giới chứ không thể thay đổi nó.
Comments
No comments yet. Be the first to share a thought.
Leave a comment