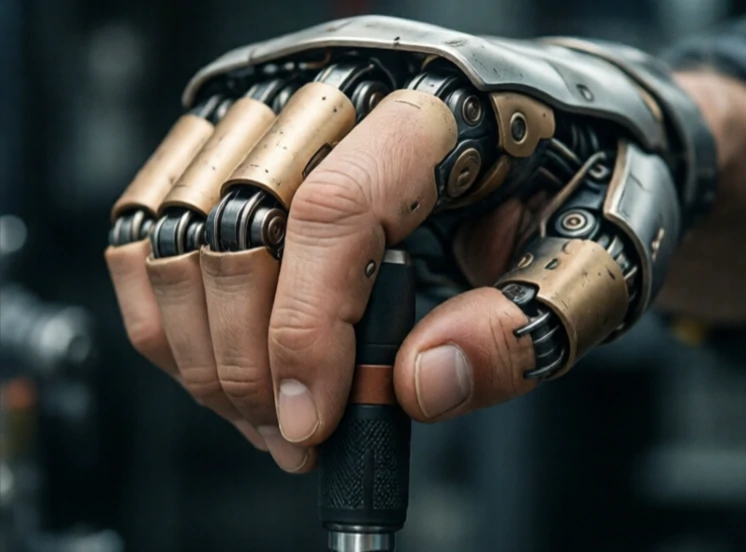
Το πιάσιμο είναι η πράξη της αρπαγής και της συγκράτησης ενός αντικειμένου. Για ένα ρομπότ, πρόκειται για μια σύνθετη φυσική αλληλεπίδραση. Τα δάχτυλα πρέπει να έρχονται σε επαφή με το αντικείμενο, να ασκούν αρκετή δύναμη για να το συγκρατήσουν και όχι τόσο ώστε να παραμορφωθεί ή να γλιστρήσει. Το ρομπότ πρέπει επίσης να γνωρίζει πότε η λαβή είναι ασφαλής.
Οι άνθρωποι πιάνουν χωρίς να σκέφτονται. Τα ρομπότ πρέπει να αντιλαμβάνονται, να σχεδιάζουν και να ελέγχουν. Η όραση αναγνωρίζει το αντικείμενο. Ο σχεδιασμός της σύλληψης επιλέγει τα σημεία επαφής. Η λαβή κλείνει. Οι αισθητήρες δύναμης ανιχνεύουν την επαφή. Το ρομπότ σηκώνεται και ελέγχει για ολίσθηση. Εάν το αντικείμενο κινηθεί, το ρομπότ προσαρμόζεται. Όλα αυτά συμβαίνουν σε λιγότερο από ένα δευτερόλεπτο για ένα καλά σχεδιασμένο σύστημα.
Κατανοώντας τις προκλήσεις
- Ποικιλία στο σχήμα και το μέγεθος των αντικειμένων.
- Επιφανειακή τριβή και κατανομή βάρους.
- Περιορισμοί λαβής και γεωμετρία δακτύλων.
- Θόρυβος αισθητήρα και βαθμονόμηση.
- Έλεγχος σε πραγματικό χρόνο κατά την επαφή.
Η έρευνα στη λαβή έχει μετακινηθεί από αναλυτικά μοντέλα σε μεθόδους που βασίζονται σε δεδομένα. Μεγάλα σύνολα δεδομένων λαβών, προσομοιωμένων και πραγματικών, εκπαιδεύουν νευρωνικά δίκτυα ώστε να προβλέπουν επιτυχημένες λαβές από εικόνες. Τα αποτελέσματα είναι εντυπωσιακά αλλά όχι τέλεια. Τα διαφανή αντικείμενα μπερδεύουν τις κάμερες βάθους. Οι ανακλαστικές επιφάνειες δημιουργούν θόρυβο. Τα μαλακά αντικείμενα παραμορφώνονται απρόβλεπτα. Ένα ρομπότ που λαβαίνει καλά στο εργαστήριο μπορεί να αποτύχει σε μια ακατάστατη αποθήκη. Τα καλύτερα συστήματα συνδυάζουν την όραση, την αφή και τον έλεγχο δύναμης και σχεδιάζουν για την πιθανότητα αποτυχίας. Η λαβή είναι το θεμέλιο του χειρισμού. Χωρίς αυτήν, ένα ρομπότ μπορεί μόνο να κοιτάξει τον κόσμο, όχι να τον αλλάξει.
Comments
No comments yet. Be the first to share a thought.
Leave a comment