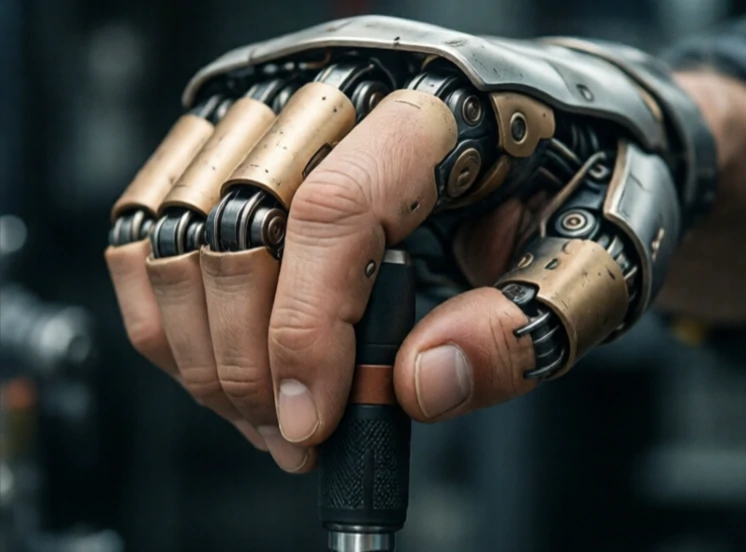
把持とは、物体をつかんで保持する動作のことです。ロボットにとって、それは複雑な物理的相互作用です。指は物体に接触し、物体を保持するのに十分な力を加える必要がありますが、変形したり滑ったりするほど強い力を加えてはいけません。ロボットはまた、把持が確実に行われたかどうかを判断できなければなりません。
人間は無意識に物を掴む。ロボットは感知し、計画し、制御する必要がある。視覚によって物体が識別される。把持計画によって接触点が選択される。グリッパーが閉じる。力覚センサーが接触を検知する。ロボットは物体を持ち上げ、滑りがないか確認する。物体が動いた場合は、ロボットが調整する。適切に設計されたシステムであれば、これらすべてが1秒以内に完了する。
課題に取り組む
- 物体の形状とサイズのばらつき。
- 表面摩擦と重量配分。
- グリッパーの限界と指の形状。
- センサーのノイズとキャリブレーション。
- 接触時のリアルタイム制御。
把持に関する研究は、解析モデルからデータ駆動型手法へと移行してきた。シミュレーションと実際の把持に関する大規模なデータセットを用いてニューラルネットワークを訓練し、画像から把持の成功を予測する。その結果は目覚ましいものだが、完璧ではない。透明な物体は深度カメラを混乱させる。反射面はノイズを発生させる。柔らかい物体は予測不能な変形を起こす。実験室ではうまく把持できるロボットでも、雑然とした倉庫では失敗する可能性がある。最良のシステムは、視覚、触覚、力制御を組み合わせ、失敗の可能性も考慮して設計されている。把持は操作の基礎となる。把持がなければ、ロボットは世界を見ることはできても、世界を変えることはできない。
Comments
No comments yet. Be the first to share a thought.
Leave a comment