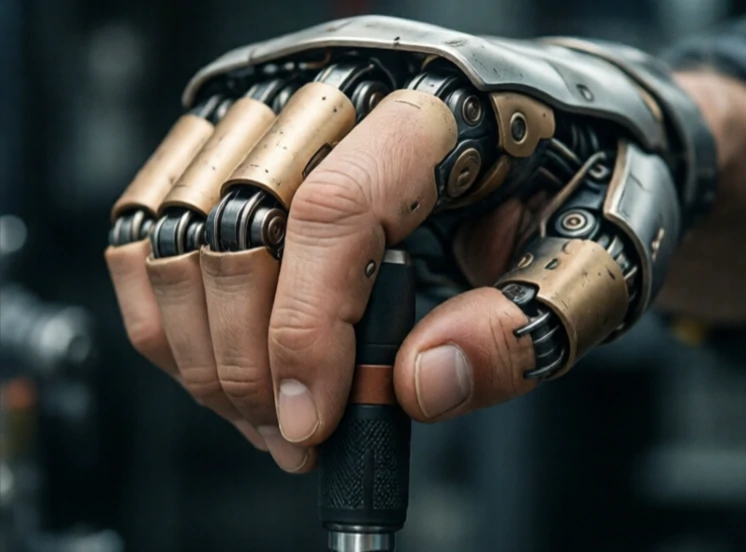
Agarrar es el acto de sujetar y sostener un objeto. Para un robot, se trata de una interacción física compleja. Los dedos deben contactar con el objeto, aplicar la fuerza suficiente para sujetarlo, pero no tanta como para que se deforme o se resbale. El robot también debe saber cuándo el agarre es seguro.
Los humanos agarran sin pensar. Los robots deben percibir, planificar y controlar. La visión identifica el objeto. La planificación del agarre selecciona los puntos de contacto. La pinza se cierra. Los sensores de fuerza detectan el contacto. El robot levanta y comprueba si hay deslizamiento. Si el objeto se mueve, el robot se ajusta. Todo esto ocurre en menos de un segundo en un sistema bien diseñado.
Desafíos de aprendizaje
- Variación en la forma y el tamaño del objeto.
- Fricción superficial y distribución del peso.
- Limitaciones de la pinza y geometría de los dedos.
- Ruido del sensor y calibración.
- Control en tiempo real al contacto.
La investigación en el ámbito del agarre ha evolucionado desde modelos analíticos hasta métodos basados en datos. Grandes conjuntos de datos de agarres, tanto simulados como reales, entrenan redes neuronales para predecir agarres exitosos a partir de imágenes. Los resultados son impresionantes, pero no perfectos. Los objetos transparentes confunden a las cámaras de profundidad. Las superficies reflectantes generan ruido. Los objetos blandos se deforman de forma impredecible. Un robot que agarra bien en el laboratorio puede fallar en un almacén desordenado. Los mejores sistemas combinan visión, tacto y control de fuerza, y prevén la posibilidad de fallo. El agarre es la base de la manipulación. Sin él, un robot solo puede observar el mundo, no transformarlo.
Comments
No comments yet. Be the first to share a thought.
Leave a comment