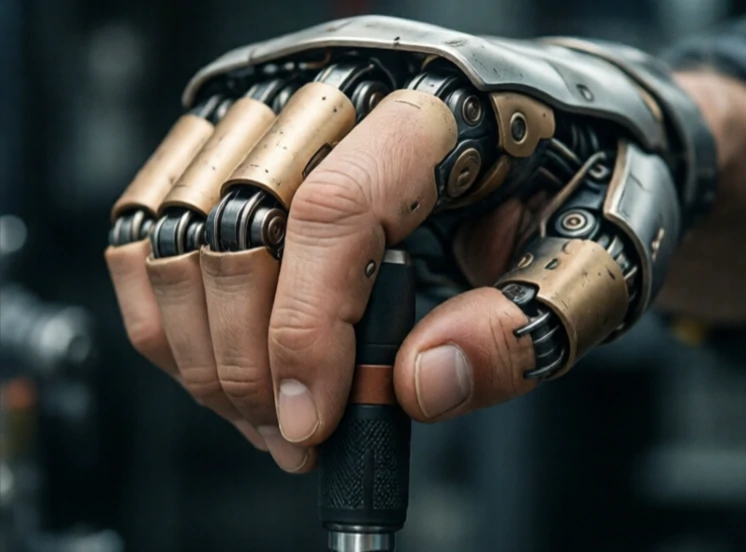
Apucarea este actul de a prinde și ține un obiect. Pentru un robot, este o interacțiune fizică complexă. Degetele trebuie să intre în contact cu obiectul, să aplice suficientă forță pentru a-l ține și nu atât de mult încât să se deformeze sau să alunece. De asemenea, robotul trebuie să știe când prinderea este sigură.
Oamenii apucă fără să gândească. Roboții trebuie să simtă, să planifice și să controleze. Vederea identifică obiectul. Planificarea prin apucare alege punctele de contact. Dispozitivul de prindere se închide. Senzorii de forță detectează contactul. Robotul ridică și verifică dacă obiectul alunecă. Dacă obiectul se mișcă, robotul se ajustează. Toate acestea se întâmplă în mai puțin de o secundă pentru un sistem bine conceput.
Înțelegerea provocărilor
- Variația formei și dimensiunii obiectelor.
- Frecarea superficială și distribuția greutății.
- Limitările gripperului și geometria degetelor.
- Zgomotul senzorului și calibrarea acestuia.
- Control în timp real la contact.
Cercetarea în domeniul prinderii a trecut de la modelele analitice la metode bazate pe date. Seturi mari de date de prinderi, simulate și reale, antrenează rețele neuronale pentru a prezice prinderile reușite din imagini. Rezultatele sunt impresionante, dar nu perfecte. Obiectele transparente derutează camerele de adâncime. Suprafețele reflectorizante creează zgomot. Obiectele moi se deformează imprevizibil. Un robot care prinde bine în laborator s-ar putea defecta într-un depozit aglomerat. Cele mai bune sisteme combină vederea, atingerea și controlul forței și planifică posibilitatea de eșec. Prinderea este fundamentul manipulării. Fără ea, un robot poate doar privi lumea, nu o poate schimba.
Comments
No comments yet. Be the first to share a thought.
Leave a comment