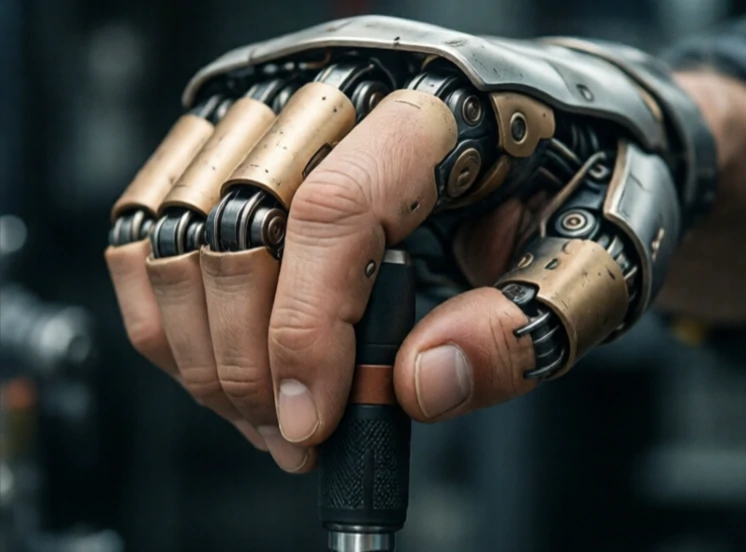
La préhension consiste à saisir et à maintenir un objet. Pour un robot, il s'agit d'une interaction physique complexe. Les doigts doivent entrer en contact avec l'objet, appliquer une force suffisante pour le maintenir, sans toutefois le déformer ni le faire glisser. Le robot doit également savoir quand la préhension est sûre.
Les humains saisissent instinctivement. Les robots, eux, doivent percevoir, planifier et contrôler. La vision identifie l'objet. La planification de la préhension détermine les points de contact. La pince se referme. Des capteurs de force détectent le contact. Le robot soulève l'objet et vérifie s'il glisse. Si l'objet bouge, le robot ajuste sa position. Tout cela se déroule en moins d'une seconde pour un système bien conçu.
Saisir les défis
- Variation de la forme et de la taille des objets.
- Frottement de surface et répartition du poids.
- Limitations de la pince et géométrie des doigts.
- Bruit et étalonnage du capteur.
- Contrôle en temps réel au contact.
La recherche sur la préhension est passée des modèles analytiques aux méthodes basées sur les données. De vastes ensembles de données de préhensions, simulées et réelles, permettent d'entraîner des réseaux neuronaux à prédire les préhensions réussies à partir d'images. Les résultats sont impressionnants, mais imparfaits. Les objets transparents perturbent les caméras de profondeur. Les surfaces réfléchissantes génèrent du bruit. Les objets mous se déforment de manière imprévisible. Un robot qui prévient efficacement en laboratoire peut rencontrer des difficultés dans un entrepôt encombré. Les meilleurs systèmes combinent vision, toucher et contrôle de la force, et anticipent les éventuels dysfonctionnements. La préhension est le fondement de la manipulation. Sans elle, un robot ne peut qu'observer le monde, sans pouvoir le modifier.
Comments
No comments yet. Be the first to share a thought.
Leave a comment