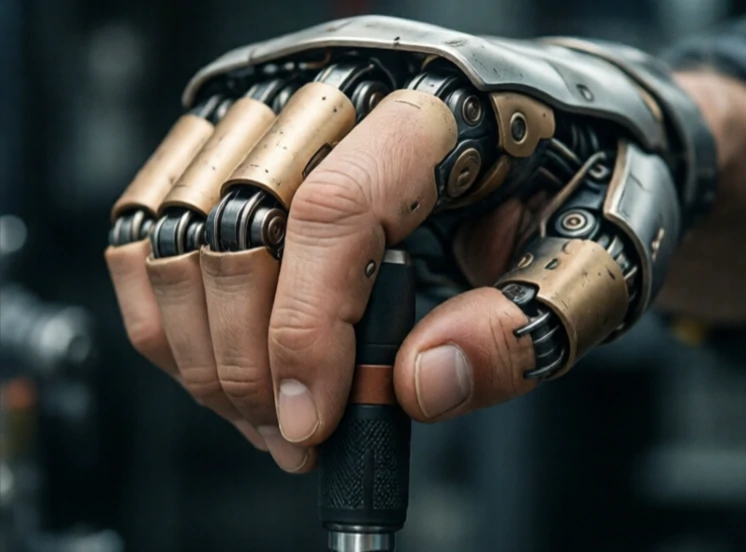
Å gripe er handlingen med å gripe og holde en gjenstand. For en robot er det en kompleks fysisk interaksjon. Fingrene må være i kontakt med gjenstanden, bruke nok kraft til å holde den, og ikke så mye at den deformeres eller glir. Roboten må også vite når grepet er sikkert.
Mennesker griper uten å tenke. Roboter må sanse, planlegge og kontrollere. Syn identifiserer objektet. Gripeplanlegging velger kontaktpunkter. Griperen lukkes. Kraftsensorer oppdager kontakt. Roboten løfter seg og sjekker for glidning. Hvis objektet beveger seg, justerer roboten seg. Alt dette skjer på under et sekund for et godt designet system.
Å gripe utfordringer
- Variasjon i objektets form og størrelse.
- Overflatefriksjon og vektfordeling.
- Griperbegrensninger og fingergeometri.
- Sensorstøy og kalibrering.
- Kontroll i sanntid ved kontakt.
Forskning på griping har beveget seg fra analytiske modeller til datadrevne metoder. Store datasett med griping, simulerte og virkelige, trener nevrale nettverk til å forutsi vellykkede griping fra bilder. Resultatene er imponerende, men ikke perfekte. Gjennomsiktige objekter forvirrer dybdekameraer. Reflekterende overflater skaper støy. Myke objekter deformeres uforutsigbart. En robot som griper godt i laboratoriet kan svikte i et rotete lager. De beste systemene kombinerer syn, berøring og kraftkontroll, og de planlegger for muligheten for feil. Griping er grunnlaget for manipulasjon. Uten det kan en robot bare se på verden, ikke endre den.
Comments
No comments yet. Be the first to share a thought.
Leave a comment