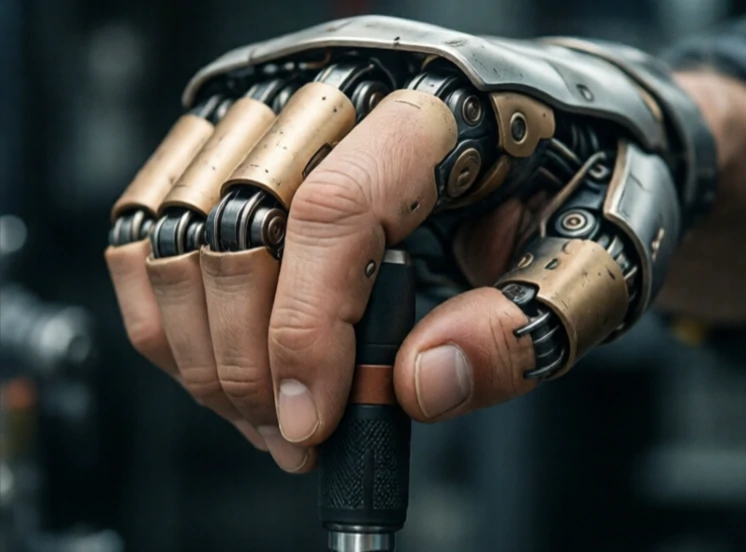
Agarrar é o ato de segurar e agarrar um objeto. Para um robô, trata-se de uma interação física complexa. Os dedos devem entrar em contacto com o objeto, aplicar força suficiente para o segurar, mas não tanta que o deforme ou faça escorregar. O robô também precisa de saber quando a preensão está segura.
Os humanos agarram sem pensar. Os robôs precisam de sentir, planear e controlar. A visão identifica o objeto. O planeamento da preensão escolhe os pontos de contacto. A garra fecha-se. Os sensores de força detetam o contacto. O robô levanta o objeto e verifica se há deslizamento. Se o objeto se mover, o robô ajusta-se. Tudo isto acontece em menos de um segundo num sistema bem concebido.
Enfrentando desafios
- Variação na forma e no tamanho dos objetos.
- Atrito superficial e distribuição de peso.
- Limitações da garra e geometria dos dedos.
- Ruído e calibração do sensor.
- Controlo em tempo real no momento do contacto.
A investigação em preensão evoluiu de modelos analíticos para métodos baseados em dados. Grandes conjuntos de dados de preensões, simuladas e reais, treinam redes neuronais para prever preensões bem-sucedidas a partir de imagens. Os resultados são impressionantes, mas não são perfeitos. Os objetos transparentes confundem as câmaras de profundidade. As superfícies refletoras criam ruído. Os objetos macios deformam-se de forma imprevisível. Um robô que agarra bem em laboratório pode falhar num armazém desorganizado. Os melhores sistemas combinam a visão, o tato e o controlo da força, e planeiam para a possibilidade de falha. A preensão é a base da manipulação. Sem ela, um robô apenas pode observar o mundo, não alterá-lo.
Comments
No comments yet. Be the first to share a thought.
Leave a comment