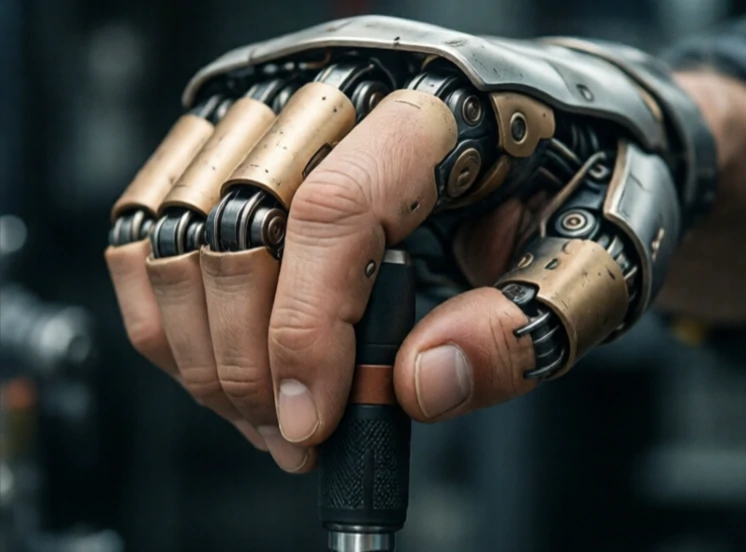
At gribe er handlingen at gribe og holde en genstand. For en robot er det en kompleks fysisk interaktion. Fingrene skal være i kontakt med genstanden, anvende nok kraft til at holde den, og ikke så meget at den deformeres eller glider. Robotten skal også vide, hvornår grebet er sikkert.
Mennesker griber uden at tænke. Robotter skal sanse, planlægge og kontrollere. Syn identificerer objektet. Gribeplanlægning vælger kontaktpunkter. Griberen lukker. Kraftsensorer registrerer kontakt. Robotten løfter og kontrollerer for glidning. Hvis objektet bevæger sig, justerer robotten sig. Alt dette sker på under et sekund for et veldesignet system.
At gribe udfordringer
- Variation i objektets form og størrelse.
- Overfladefriktion og vægtfordeling.
- Griberbegrænsninger og fingergeometri.
- Sensorstøj og kalibrering.
- Kontrol i realtid ved kontakt.
Forskning i gribeteknik har bevæget sig fra analytiske modeller til datadrevne metoder. Store datasæt af gribeteknikker, simulerede og virkelige, træner neurale netværk til at forudsige succesfulde gribeteknikker ud fra billeder. Resultaterne er imponerende, men ikke perfekte. Gennemsigtige objekter forvirrer dybdekameraer. Reflekterende overflader skaber støj. Bløde objekter deformeres uforudsigeligt. En robot, der griber godt i laboratoriet, kan fejle i et rodet lager. De bedste systemer kombinerer syn, berøring og kraftkontrol, og de planlægger for muligheden for fiasko. Gribning er grundlaget for manipulation. Uden det kan en robot kun se på verden, ikke ændre den.
Comments
No comments yet. Be the first to share a thought.
Leave a comment