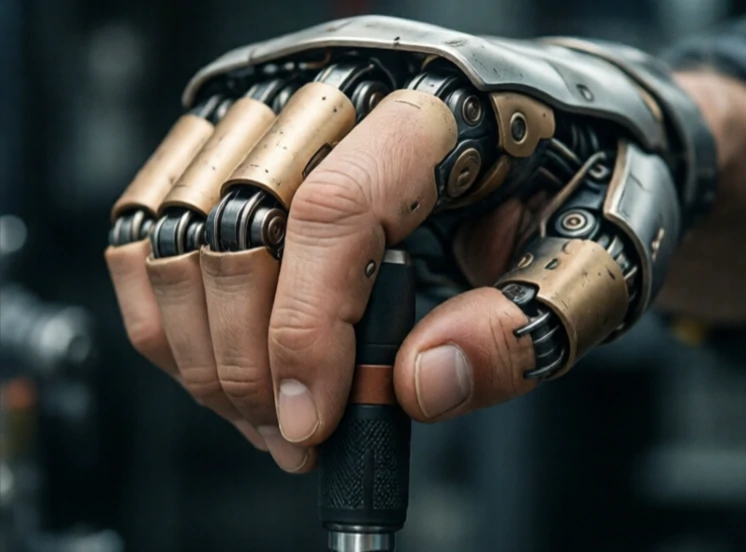
A megfogás egy tárgy megragadásának és megtartásának a cselekménye. Egy robot számára ez egy összetett fizikai interakció. Az ujjaknak hozzá kell érniük a tárggyal, elegendő erőt kell kifejteniük a megtartáshoz, de nem annyira, hogy az deformálódjon vagy megcsússzon. A robotnak azt is tudnia kell, mikor biztonságos a fogás.
Az emberek gondolkodás nélkül ragadnak meg valamit. A robotoknak érzékelniük, tervezniük és irányítaniuk kell. A látás azonosítja a tárgyat. A megfogás tervezése kiválasztja az érintkezési pontokat. A megfogó bezárul. Az erőérzékelők érzékelik az érintkezést. A robot felemeli a tárgyat és ellenőrzi, hogy megcsúszik-e. Ha a tárgy elmozdul, a robot beállítja magát. Mindez egy jól megtervezett rendszer esetében kevesebb mint egy másodperc alatt megtörténik.
Kihívások megragadása
- A tárgyak alakjának és méretének változása.
- Felületi súrlódás és súlyeloszlás.
- Megfogó korlátai és ujjgeometria.
- Szenzorzaj és kalibrálás.
- Valós idejű vezérlés érintkezéskor.
A megfogással kapcsolatos kutatások az analitikus modellekről az adatvezérelt módszerekre helyeződtek át. A szimulált és valós megfogásokról készült nagy adathalmazok neurális hálózatokat képeznek a képekből a sikeres megfogások előrejelzésére. Az eredmények lenyűgözőek, de nem tökéletesek. Az átlátszó tárgyak megzavarják a mélységmérő kamerákat. A fényvisszaverő felületek zajt keltenek. A puha tárgyak kiszámíthatatlanul deformálódnak. Egy robot, amely jól megfog a laboratóriumban, meghibásodhat egy zsúfolt raktárban. A legjobb rendszerek ötvözik a látást, az érintést és az erővezérlést, és felkészülnek a hiba lehetőségére. A megfogás a manipuláció alapja. Enélkül egy robot csak nézni tudja a világot, de nem tudja megváltoztatni.
Comments
No comments yet. Be the first to share a thought.
Leave a comment