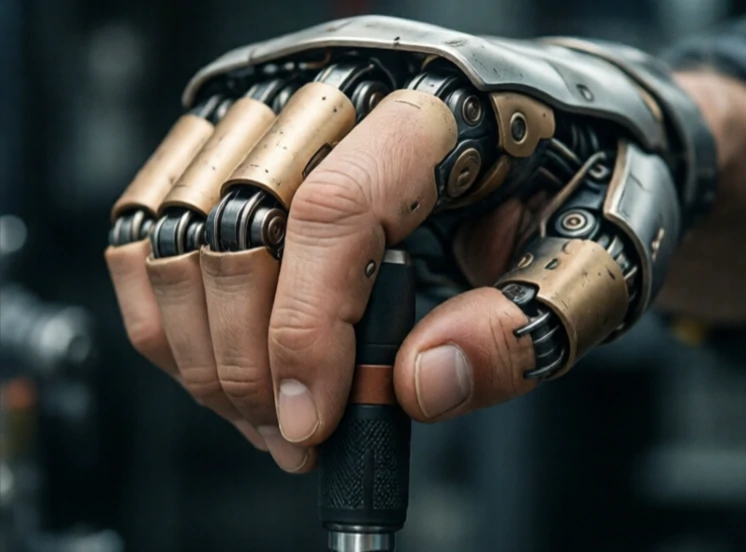
Att gripa är handlingen att gripa och hålla ett föremål. För en robot är det en komplex fysisk interaktion. Fingrarna måste vidröra föremålet, applicera tillräckligt med kraft för att hålla det, och inte så mycket att det deformeras eller glider. Roboten måste också veta när greppet är säkert.
Människor griper utan att tänka. Robotar måste känna, planera och kontrollera. Synen identifierar objektet. Gripplanering väljer kontaktpunkter. Griparen stängs. Kraftsensorer detekterar kontakt. Roboten lyfter och kontrollerar glidning. Om objektet rör sig justerar roboten sig. Allt detta sker på under en sekund för ett väldesignat system.
Att ta itu med utmaningar
- Variation i objektets form och storlek.
- Ytfriktion och viktfördelning.
- Griparens begränsningar och fingergeometri.
- Sensorbrus och kalibrering.
- Kontroll i realtid vid kontakt.
Forskning inom greppteknik har gått från analytiska modeller till datadrivna metoder. Stora datamängder av grepptekniker, simulerade och verkliga, tränar neurala nätverk att förutsäga framgångsrika grepptekniker utifrån bilder. Resultaten är imponerande men inte perfekta. Transparenta objekt förvirrar djupkameror. Reflekterande ytor skapar brus. Mjuka objekt deformeras oförutsägbart. En robot som griper bra i labbet kan misslyckas i ett rörigt lager. De bästa systemen kombinerar syn, känsel och kraftkontroll, och de planerar för möjligheten till misslyckande. Gripteknik är grunden för manipulation. Utan den kan en robot bara titta på världen, inte förändra den.
Comments
No comments yet. Be the first to share a thought.
Leave a comment