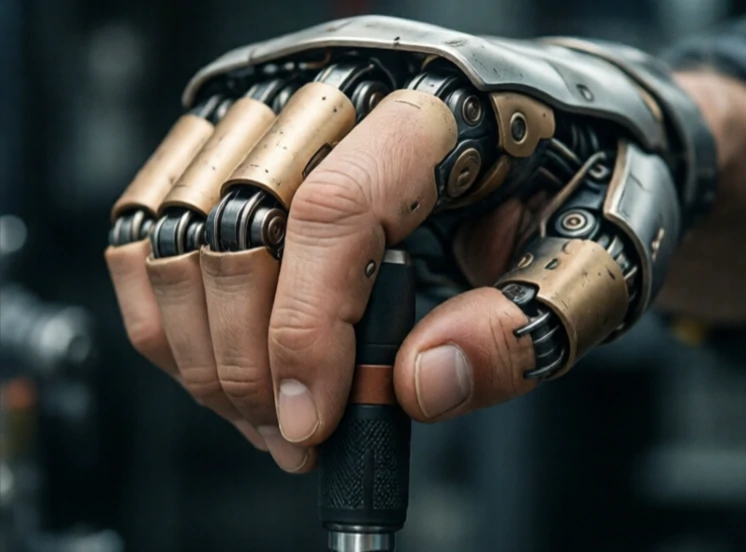
Chwytanie to czynność chwytania i trzymania przedmiotu. Dla robota jest to złożona interakcja fizyczna. Palce muszą dotknąć przedmiotu, użyć wystarczającej siły, aby go utrzymać, ale nie na tyle dużej, aby go odkształcić lub wyślizgnąć. Robot musi również wiedzieć, kiedy chwyt jest pewny.
Ludzie chwytają bezmyślnie. Roboty muszą wyczuwać, planować i kontrolować. Wzrok identyfikuje obiekt. Planowanie chwytania wybiera punkty styku. Chwytak się zamyka. Czujniki siły wykrywają kontakt. Robot podnosi i sprawdza, czy obiekt się nie poślizgnął. Jeśli obiekt się poruszy, robot dostosowuje się. Wszystko to dzieje się w mniej niż sekundę w dobrze zaprojektowanym systemie.
Zrozumienie wyzwań
- Zmienność kształtu i rozmiaru obiektów.
- Tarcie powierzchniowe i rozkład ciężaru.
- Ograniczenia chwytaka i geometria palców.
- Szum czujnika i kalibracja.
- Kontrola w czasie rzeczywistym w momencie kontaktu.
Badania nad chwytaniem przeniosły się z modeli analitycznych na metody oparte na danych. Duże zbiory danych dotyczących chwytania, symulowane i rzeczywiste, trenują sieci neuronowe, aby przewidywać udane chwytanie na podstawie obrazów. Wyniki są imponujące, ale nie idealne. Przezroczyste obiekty dezorientują kamery głębi. Odbijające powierzchnie generują szum. Miękkie obiekty odkształcają się w nieprzewidywalny sposób. Robot, który dobrze chwyta w laboratorium, może nie sprawdzić się w zagraconym magazynie. Najlepsze systemy łączą w sobie kontrolę wizyjną, dotykową i siłową, a także uwzględniają ewentualną awarię. Chwytanie jest podstawą manipulacji. Bez niego robot może jedynie patrzeć na świat, a nie go zmieniać.
Comments
No comments yet. Be the first to share a thought.
Leave a comment