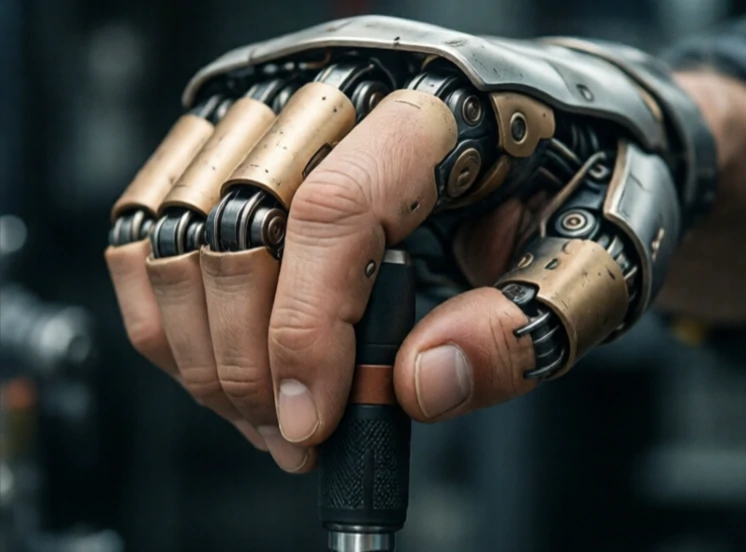
الإمساك هو عملية التقاط جسم ما وتثبيته. بالنسبة للروبوت، هو تفاعل فيزيائي معقد. يجب أن تلامس الأصابع الجسم، وأن تُطبّق قوة كافية لتثبيته، دون أن تُشوّهه أو تُنزلقه. كما يجب أن يعرف الروبوت متى يكون الإمساك آمناً.
يمسك البشر الأشياء دون تفكير. أما الروبوتات، فتحتاج إلى الاستشعار والتخطيط والتحكم. تحدد الرؤية الجسم، ويختار تخطيط الإمساك نقاط التلامس، ثم يُغلق الذراع القابض. تستشعر مستشعرات القوة التلامس، فيرفع الروبوت الجسم ويتحقق من انزلاقه. إذا تحرك الجسم، يُعدّل الروبوت وضعه. كل هذا يحدث في أقل من ثانية واحدة في نظام مصمم جيدًا.
مواجهة التحديات
- تنوع شكل وحجم الأشياء.
- الاحتكاك السطحي وتوزيع الوزن.
- قيود القبضة وهندسة الأصابع.
- ضوضاء المستشعر ومعايرته.
- تحكم فوري عند التلامس.
انتقلت الأبحاث في مجال الإمساك من النماذج التحليلية إلى الأساليب القائمة على البيانات. تُستخدم مجموعات بيانات ضخمة لعمليات الإمساك، سواءً المحاكاة أو الحقيقية، لتدريب الشبكات العصبية على التنبؤ بنجاح عمليات الإمساك من الصور. النتائج مبهرة، لكنها ليست مثالية. فالأجسام الشفافة تُربك كاميرات العمق، والأسطح العاكسة تُحدث تشويشًا، والأجسام اللينة تتشوه بشكل غير متوقع. قد يفشل الروبوت الذي يُجيد الإمساك في المختبر في مستودع مزدحم. تجمع أفضل الأنظمة بين الرؤية واللمس والتحكم في القوة، وتُراعي احتمالية الفشل. الإمساك هو أساس التلاعب، فبدونه، لا يستطيع الروبوت سوى النظر إلى العالم، دون تغييره.
Comments
No comments yet. Be the first to share a thought.
Leave a comment