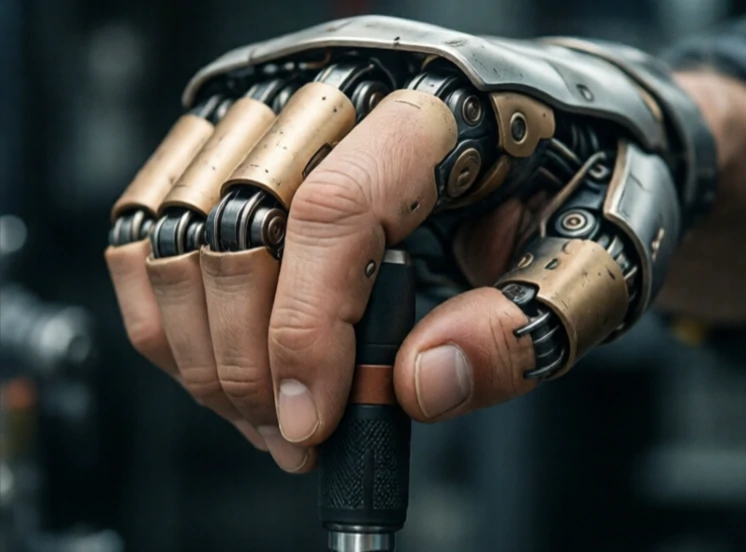
Menggenggam adalah tindakan menangkap dan memegang suatu objek. Bagi robot, ini adalah interaksi fisik yang kompleks. Jari-jari harus menyentuh objek, menerapkan gaya yang cukup untuk memegangnya, dan tidak terlalu banyak sehingga objek tersebut berubah bentuk atau terlepas. Robot juga harus tahu kapan genggaman sudah aman.
Manusia menggenggam tanpa berpikir. Robot harus merasakan, merencanakan, dan mengendalikan. Penglihatan mengidentifikasi objek. Perencanaan genggaman memilih titik kontak. Penjepit menutup. Sensor gaya mendeteksi kontak. Robot mengangkat dan memeriksa apakah terjadi selip. Jika objek bergerak, robot menyesuaikan diri. Semua ini terjadi dalam waktu kurang dari satu detik untuk sistem yang dirancang dengan baik.
Mengatasi tantangan
- Variasi bentuk dan ukuran objek.
- Gesekan permukaan dan distribusi berat.
- Keterbatasan gripper dan geometri jari.
- Kebisingan sensor dan kalibrasi.
- Kontrol waktu nyata saat kontak.
Penelitian dalam hal menggenggam telah beralih dari model analitis ke metode berbasis data. Kumpulan data genggaman yang besar, baik simulasi maupun nyata, melatih jaringan saraf untuk memprediksi keberhasilan genggaman dari gambar. Hasilnya mengesankan tetapi tidak sempurna. Objek transparan membingungkan kamera kedalaman. Permukaan reflektif menciptakan gangguan. Objek lunak berubah bentuk secara tidak terduga. Robot yang menggenggam dengan baik di laboratorium mungkin gagal di gudang yang berantakan. Sistem terbaik menggabungkan penglihatan, sentuhan, dan kontrol gaya, dan mereka merencanakan kemungkinan kegagalan. Menggenggam adalah dasar dari manipulasi. Tanpa itu, robot hanya dapat melihat dunia, bukan mengubahnya.
Comments
No comments yet. Be the first to share a thought.
Leave a comment