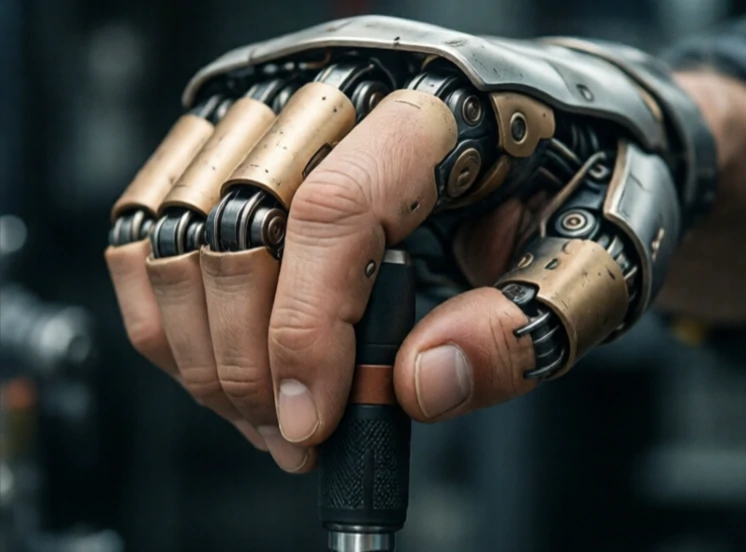
抓取是指抓住並握住物體的行為。對機器人而言,這是一個複雜的實體互動過程。機械手指必須接觸物體,施加足夠的力才能抓住,但又不能過大導致物體變形或滑脫。此外,機器人還必須能夠判斷抓取是否牢固。
人類無需思考即可抓取物體。而機器人則需要感知、規劃和控制。視覺系統辨識物體。抓取規劃選擇接觸點。機械手臂閉合。力傳感器檢測接觸情況。機器人提起物體並檢查是否滑動。如果物體移動,機器人會進行調整。對於設計良好的系統而言,所有這些操作都可以在一秒鐘內完成。
應對挑戰
- 物體形狀和大小的變化。
- 表面摩擦和重量分佈。
- 夾爪的限制和手指幾何形狀。
- 感測器噪音和校準。
- 接觸瞬間即可即時控制。
抓取研究已從分析模型轉向資料驅動方法。大量的抓取資料集(包括模擬和真實抓取)用於訓練神經網絡,使其能夠根據影像預測成功的抓取。結果令人印象深刻,但並非完美無缺。透明物體會幹擾深度相機的辨識。反射表面會產生雜訊。柔軟物體的形變難以預測。在實驗室中抓取效果良好的機器人,在雜亂的倉庫中可能抓取失敗。最佳系統結合了視覺、觸覺和力控制,並預先考慮了可能出現的故障。抓取是操作的基礎。沒有抓取,機器人只能觀察世界,無法改變世界。
Comments
No comments yet. Be the first to share a thought.
Leave a comment