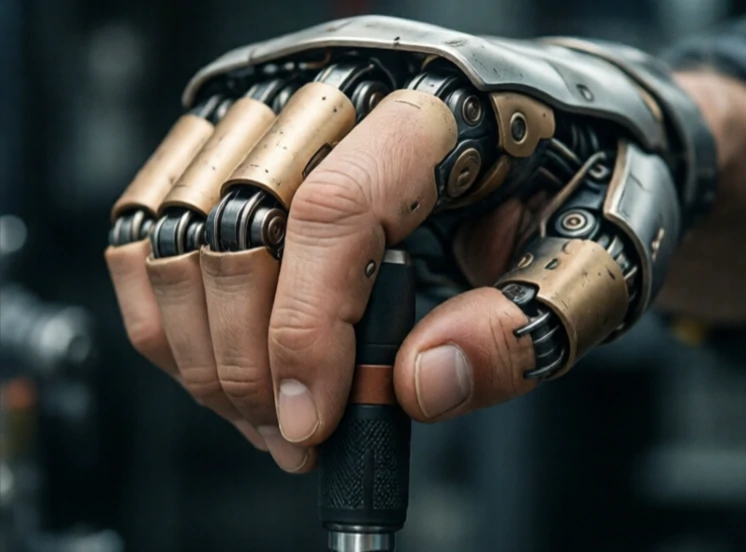
Захват — это действие по сжатию и удержанию объекта. Для робота это сложное физическое взаимодействие. Пальцы должны коснуться объекта, приложить достаточную силу, чтобы удержать его, но не настолько большую, чтобы он деформировался или выскользнул. Робот также должен знать, когда захват надёжен.
Человек захватывает объект, не задумываясь. Роботам же приходится чувствовать, планировать и контролировать процесс. Зрение идентифицирует объект. Планирование захвата выбирает точки контакта. Захватное устройство смыкается. Датчики силы обнаруживают контакт. Робот поднимает объект и проверяет наличие проскальзывания. Если объект смещается, робот корректирует свои действия. В хорошо спроектированной системе всё это происходит менее чем за секунду.
Понимание трудностей
- Различия в форме и размере объектов.
- Поверхностное трение и распределение веса.
- Ограничения, связанные с захватом, и геометрия пальцев.
- Шум датчика и калибровка.
- Управление в режиме реального времени при контакте.
Исследования в области захвата предметов перешли от аналитических моделей к методам, основанным на данных. Большие наборы данных о захватах, как смоделированных, так и реальных, используются для обучения нейронных сетей прогнозированию успешных захватов по изображениям. Результаты впечатляют, но не идеальны. Прозрачные объекты вводят в заблуждение камеры глубины. Отражающие поверхности создают шум. Мягкие объекты деформируются непредсказуемо. Робот, хорошо захватывающий предметы в лаборатории, может потерпеть неудачу на захламленном складе. Лучшие системы сочетают в себе зрение, осязание и управление силой, и они учитывают возможность неудачи. Захват — это основа манипуляции. Без него робот может только смотреть на мир, но не изменять его.
Comments
No comments yet. Be the first to share a thought.
Leave a comment