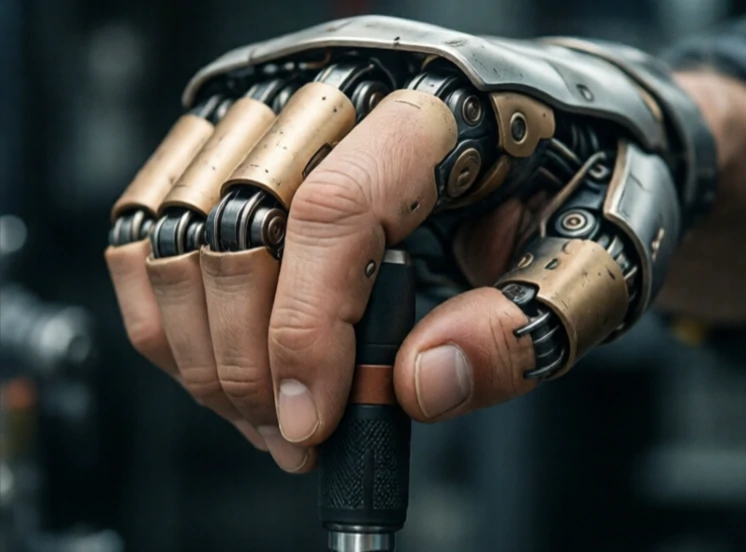
抓取是指抓住并握住物体的行为。对于机器人而言,这是一个复杂的物理交互过程。机械手指必须接触物体,施加足够的力才能将其抓住,但又不能过大导致物体变形或滑脱。此外,机器人还必须能够判断抓取是否牢固。
人类无需思考即可抓取物体。而机器人则需要感知、规划和控制。视觉系统识别物体。抓取规划选择接触点。机械臂闭合。力传感器检测接触情况。机器人提起物体并检查是否滑动。如果物体移动,机器人会进行调整。对于设计良好的系统而言,所有这些操作都可以在一秒内完成。
应对挑战
- 物体形状和大小的变化。
- 表面摩擦和重量分布。
- 夹爪的局限性和手指几何形状。
- 传感器噪声和校准。
- 接触瞬间即可实时控制。
抓取研究已从分析模型转向数据驱动方法。大量的抓取数据集(包括模拟和真实抓取)用于训练神经网络,使其能够根据图像预测成功的抓取。结果令人印象深刻,但并非完美无缺。透明物体会干扰深度摄像头的识别。反射表面会产生噪声。柔软物体的形变难以预测。在实验室中抓取效果良好的机器人,在杂乱的仓库中可能抓取失败。最佳系统结合了视觉、触觉和力控制,并预先考虑了可能出现的故障。抓取是操作的基础。没有抓取,机器人只能观察世界,而无法改变世界。
Comments
No comments yet. Be the first to share a thought.
Leave a comment