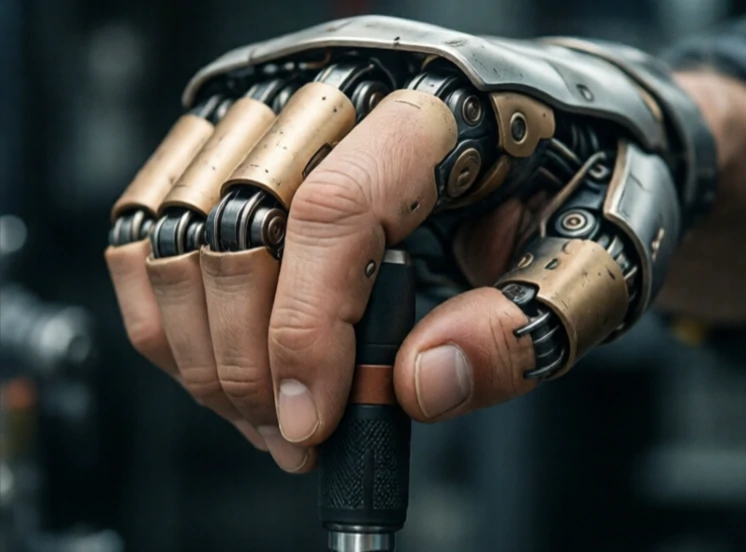
Grijpen is het vastpakken en vasthouden van een object. Voor een robot is dit een complexe fysieke interactie. De vingers moeten contact maken met het object, voldoende kracht uitoefenen om het vast te houden, maar niet zoveel dat het vervormt of wegglijdt. De robot moet ook weten wanneer de greep stevig is.
Mensen grijpen zonder na te denken. Robots moeten waarnemen, plannen en controleren. Visuele waarneming identificeert het object. Grijpplanning kiest de contactpunten. De grijper sluit. Krachtsensoren detecteren het contact. De robot tilt het object op en controleert op slip. Als het object beweegt, past de robot zich aan. Dit alles gebeurt in minder dan een seconde bij een goed ontworpen systeem.
Uitdagingen begrijpen
- Variatie in vorm en grootte van objecten.
- Oppervlaktewrijving en gewichtsverdeling.
- Beperkingen van de grijper en de geometrie van de vingers.
- Sensorruis en kalibratie.
- Directe bediening bij contact.
Onderzoek naar grijpen is verschoven van analytische modellen naar datagestuurde methoden. Grote datasets van grijpbewegingen, zowel gesimuleerd als reëel, trainen neurale netwerken om succesvolle grijpbewegingen te voorspellen aan de hand van beelden. De resultaten zijn indrukwekkend, maar niet perfect. Transparante objecten verstoren dieptecamera's. Reflecterende oppervlakken veroorzaken ruis. Zachte objecten vervormen onvoorspelbaar. Een robot die in het laboratorium goed grijpt, kan in een rommelig magazijn falen. De beste systemen combineren zicht, tastzin en krachtcontrole, en houden rekening met de mogelijkheid van falen. Grijpen is de basis van manipulatie. Zonder grijpen kan een robot alleen naar de wereld kijken, maar deze niet veranderen.
Comments
No comments yet. Be the first to share a thought.
Leave a comment