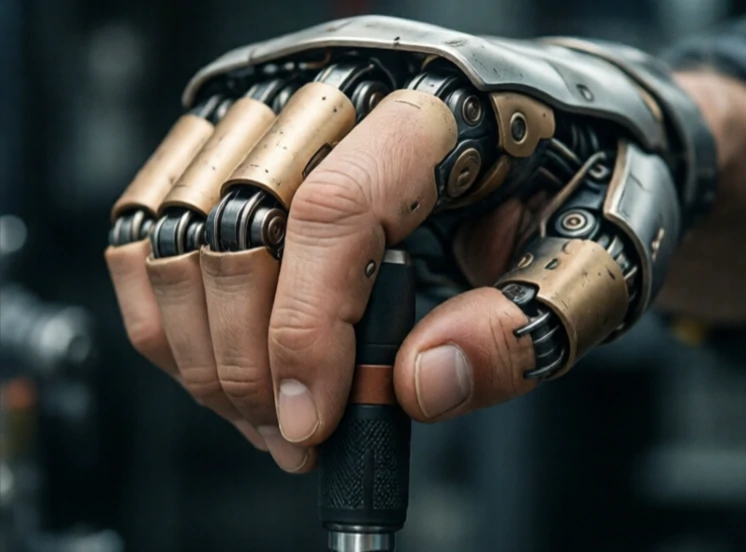
पकड़ना किसी वस्तु को थामने और थामने की क्रिया है। रोबोट के लिए, यह एक जटिल भौतिक क्रिया है। उंगलियों को वस्तु से संपर्क करना होता है, उसे थामने के लिए पर्याप्त बल लगाना होता है, लेकिन इतना अधिक नहीं कि वह विकृत हो जाए या फिसल जाए। रोबोट को यह भी पता होना चाहिए कि पकड़ कब सुरक्षित है।
मनुष्य बिना सोचे-समझे पकड़ लेते हैं। रोबोट को महसूस करना, योजना बनाना और नियंत्रण करना पड़ता है। दृष्टि वस्तु की पहचान करती है। पकड़ की योजना संपर्क बिंदुओं का चुनाव करती है। ग्रिपर बंद हो जाता है। बल सेंसर संपर्क का पता लगाते हैं। रोबोट वस्तु को उठाता है और फिसलन की जाँच करता है। यदि वस्तु हिलती है, तो रोबोट समायोजित हो जाता है। एक अच्छी तरह से डिज़ाइन किए गए सिस्टम में यह सब एक सेकंड से भी कम समय में हो जाता है।
चुनौतियों को समझना
- वस्तु के आकार और आकृति में भिन्नता।
- सतह घर्षण और भार वितरण।
- ग्रिपर की सीमाएं और उंगली की ज्यामिति।
- सेंसर शोर और अंशांकन।
- संपर्क के समय वास्तविक समय नियंत्रण।
पकड़ क्षमता पर शोध विश्लेषणात्मक मॉडलों से हटकर डेटा-आधारित विधियों की ओर अग्रसर हुआ है। कृत्रिम और वास्तविक, दोनों प्रकार की पकड़ क्षमताओं के विशाल डेटासेट का उपयोग करके तंत्रिका नेटवर्क को छवियों से सफल पकड़ क्षमताओं का पूर्वानुमान लगाने के लिए प्रशिक्षित किया जाता है। परिणाम प्रभावशाली हैं, लेकिन पूरी तरह से सटीक नहीं हैं। पारदर्शी वस्तुएं डेप्थ कैमरों को भ्रमित कर देती हैं। परावर्तक सतहें शोर उत्पन्न करती हैं। कोमल वस्तुएं अप्रत्याशित रूप से विकृत हो जाती हैं। प्रयोगशाला में अच्छी तरह से पकड़ बनाने वाला रोबोट किसी अव्यवस्थित गोदाम में विफल हो सकता है। सर्वोत्तम प्रणालियाँ दृष्टि, स्पर्श और बल नियंत्रण को संयोजित करती हैं, और वे विफलता की संभावना को ध्यान में रखते हुए योजना बनाती हैं। पकड़ क्षमता ही हेरफेर का आधार है। इसके बिना, एक रोबोट केवल दुनिया को देख सकता है, उसे बदल नहीं सकता।
Comments
No comments yet. Be the first to share a thought.
Leave a comment