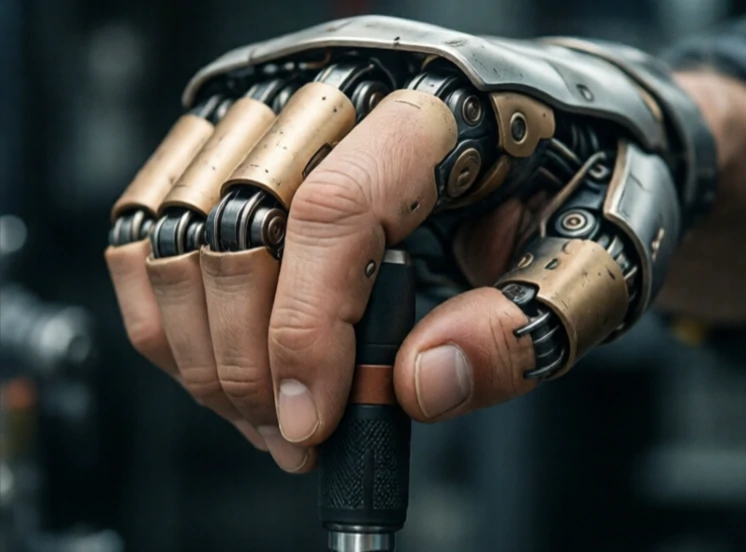
Greifen bezeichnet das Ergreifen und Festhalten eines Objekts. Für einen Roboter ist dies eine komplexe physikalische Interaktion. Die Finger müssen das Objekt berühren, genügend Kraft aufwenden, um es zu halten, aber nicht so viel, dass es sich verformt oder abrutscht. Der Roboter muss außerdem erkennen, wann der Griff sicher ist.
Menschen greifen instinktiv. Roboter hingegen müssen erfassen, planen und steuern. Die Bildverarbeitung identifiziert das Objekt. Die Greifplanung wählt die Kontaktpunkte. Der Greifer schließt sich. Kraftsensoren erfassen den Kontakt. Der Roboter hebt das Objekt an und prüft auf Schlupf. Bewegt sich das Objekt, korrigiert der Roboter seine Position. Bei einem gut konzipierten System geschieht all dies in weniger als einer Sekunde.
Herausforderungen meistern
- Variationen in Form und Größe der Objekte.
- Oberflächenreibung und Gewichtsverteilung.
- Greiferbegrenzungen und Fingergeometrie.
- Sensorrauschen und Kalibrierung.
- Echtzeitsteuerung beim Kontakt.
Die Greifforschung hat sich von analytischen Modellen hin zu datengetriebenen Methoden entwickelt. Große Datensätze simulierter und realer Greifvorgänge dienen dem Training neuronaler Netze, um erfolgreiche Greifvorgänge anhand von Bildern vorherzusagen. Die Ergebnisse sind beeindruckend, aber nicht perfekt. Transparente Objekte verwirren Tiefenkameras. Reflektierende Oberflächen erzeugen Bildrauschen. Weiche Objekte verformen sich unvorhersehbar. Ein Roboter, der im Labor gut greift, kann in einem unübersichtlichen Lager versagen. Die besten Systeme kombinieren Bildverarbeitung, Tastsinn und Kraftregelung und berücksichtigen mögliche Fehler. Greifen ist die Grundlage der Manipulation. Ohne diese Fähigkeit kann ein Roboter die Welt nur betrachten, aber nicht verändern.
Comments
No comments yet. Be the first to share a thought.
Leave a comment