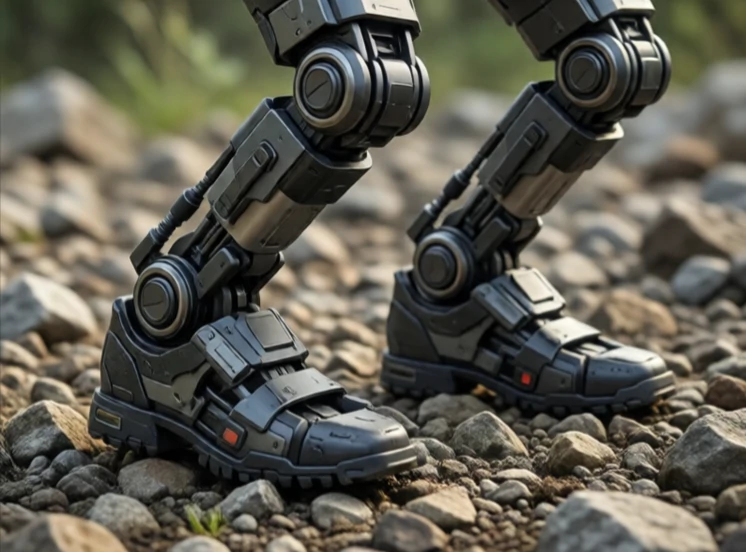
Hệ thống cân bằng giúp robot giữ thăng bằng. Đối với robot hai chân, điều đó có nghĩa là liên tục điều chỉnh góc khớp để giữ trọng tâm nằm trên chân trụ. Đối với robot bánh xe, điều đó có thể có nghĩa là ngăn ngừa lật đổ trên dốc. Đối với máy bay không người lái, điều đó có nghĩa là duy trì trạng thái bay lơ lửng ổn định.
Con người giữ thăng bằng mà không cần suy nghĩ. Robot thì phải tính toán. Mô hình con lắc ngược là điểm khởi đầu kinh điển: một khối lượng đặt trên một đế di động. Bộ điều khiển đo độ nghiêng và di chuyển đế để đỡ trọng lượng khi rơi. Robot của Boston Dynamics sử dụng điều khiển dự đoán mô hình, lập kế hoạch trước nhiều bước để giữ thăng bằng khi di chuyển trên địa hình không bằng phẳng.
Chiến lược kiểm soát cân bằng
- Kiểm soát trọng tâm: chuyển trọng lượng để duy trì sự ổn định.
- Điểm bám: vị trí cần đặt chân để dừng lại khi bị ngã.
- Kiểm soát toàn thân: sử dụng cánh tay và thân mình để điều chỉnh thăng bằng.
- Phản ứng nhanh khi bị đẩy: bước nhanh về phía trước khi bị đẩy.
- Điều khiển tuân thủ: nhượng bộ nhẹ để hấp thụ các nhiễu loạn.
Giữ thăng bằng khó hơn vẻ ngoài của nó vì mặt đất không bao giờ hoàn toàn bằng phẳng và chính chuyển động của robot cũng làm mất ổn định. Đẩy robot là một bài kiểm tra phổ biến. Một bộ điều khiển thăng bằng tốt sẽ giúp nó phục hồi. Một bộ điều khiển tuyệt vời sẽ khiến việc phục hồi trông thật dễ dàng. Các nguyên tắc tương tự cũng áp dụng cho khung xương ngoài giúp con người đi lại, chân tay giả và robot hình người được thiết kế để làm việc trong không gian của con người. Nếu một robot không thể giữ thăng bằng, thì mọi thứ khác nó làm đều vô nghĩa.
Comments
No comments yet. Be the first to share a thought.
Leave a comment