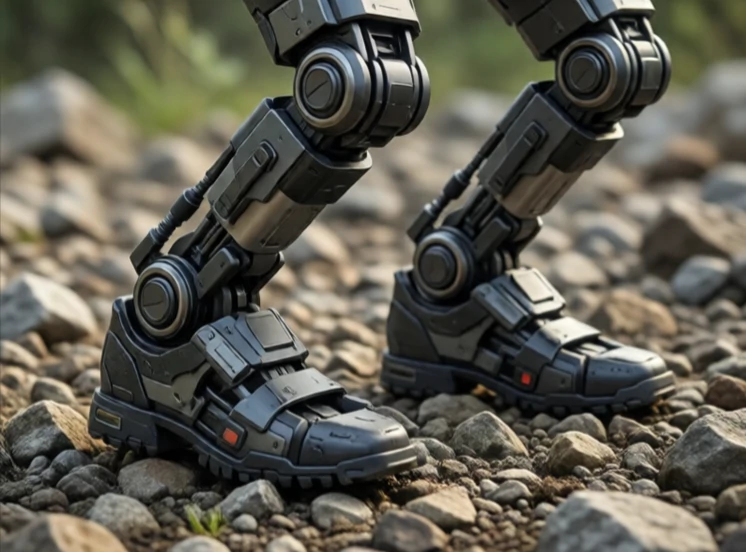
Balanscontrole zorgt ervoor dat een robot rechtop blijft staan. Voor een robot met twee poten betekent dit dat de gewrichtshoeken constant moeten worden aangepast om het zwaartepunt boven de steunpoot te houden. Voor een robot op wielen kan het betekenen dat hij niet omvalt op een helling. Voor een drone betekent het dat hij stabiel in de lucht moet blijven zweven.
Mensen bewaren hun evenwicht zonder erbij na te denken. Robots moeten dat berekenen. Het model van de omgekeerde slinger is het klassieke uitgangspunt: een massa bovenop een beweegbare basis. De controller meet de helling en beweegt de basis om de val op te vangen. De robots van Boston Dynamics gebruiken modelvoorspellende besturing, waarbij ze meerdere stappen vooruit plannen om rechtop te blijven staan tijdens het lopen over oneffen terrein.
Evenwichtsbeheersingsstrategieën
- Controle van het drukpunt: gewichtsverplaatsing om de stabiliteit te behouden.
- Vangpunt: de plek waar je moet stappen om een val te stoppen.
- Lichaamsbeheersing: het evenwicht regelen met behulp van armen en romp.
- Reactieve stap: een snelle stap zetten wanneer je wordt aangespoord.
- Flexibele regeling: enigszins meegeven om verstoringen op te vangen.
Het behouden van evenwicht is lastiger dan het lijkt, omdat de ondergrond nooit perfect vlak is en de bewegingen van de robot zelf de stabiliteit verstoren. Een robot duwen is een veelgebruikte test. Een goede balanscontroller herstelt zich. Een uitstekende controller laat dit herstel er moeiteloos uitzien. Dezelfde principes gelden voor exoskeletten die mensen helpen lopen, protheses en humanoïde robots die in menselijke omgevingen moeten functioneren. Als een robot niet op zijn benen kan blijven staan, doet al het andere wat hij doet er niet toe.
Comments
No comments yet. Be the first to share a thought.
Leave a comment