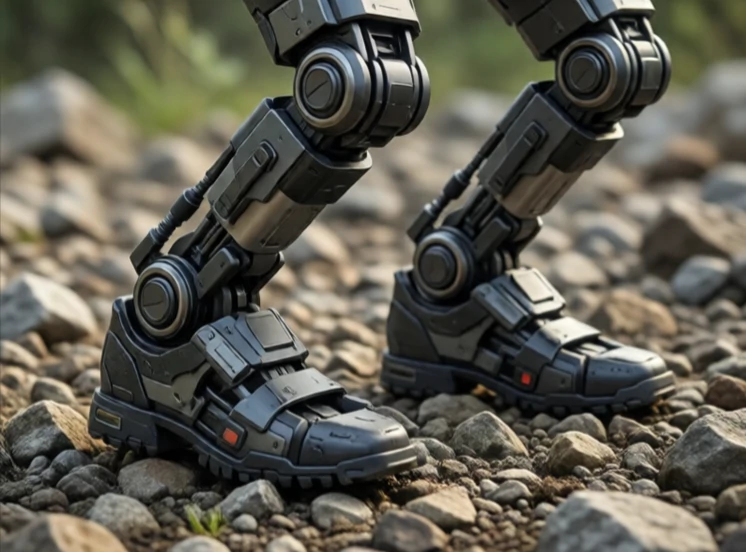
O controlo de equilíbrio mantém um robô na posição vertical. Para um robô bípede, isto significa ajustar constantemente os ângulos das articulações para manter o centro de massa sobre o pé de apoio. Para um robô com rodas, pode significar evitar que tombe numa encosta. Para um drone, significa manter um voo estacionário estável.
Os humanos equilibram-se sem pensar. Os robôs precisam de calcular isso. O modelo do pêndulo invertido é o ponto de partida clássico: uma massa sobre uma base móvel. O controlador mede a inclinação e move a base para amortecer a queda. Os robôs da Boston Dynamics utilizam o controlo preditivo baseado em modelos, planeando vários passos em frente para se manterem de pé enquanto caminham sobre terrenos irregulares.
estratégias de controlo de equilíbrio
- Controlo do centro de pressão: deslocamento do peso para manter a estabilidade.
- Ponto de ancoragem: onde pisar para evitar uma queda.
- Controlo de todo o corpo: utilização dos braços e do tronco para ajustar o equilíbrio.
- Passo reativo: dar um passo rápido quando pressionado.
- Controlo complacente: ceder ligeiramente para absorver perturbações.
O equilíbrio é mais difícil do que parece, porque o solo nunca é perfeitamente plano e os próprios movimentos do robô perturbam a sua estabilidade. Empurrar um robô é um teste comum. Um bom controlador de equilíbrio recupera. Um excelente faz com que a recuperação pareça fácil. Os mesmos princípios aplicam-se aos exoesqueletos que ajudam as pessoas a andar, aos membros protéticos e aos robôs humanoides que têm de trabalhar em espaços humanos. Se um robô não se consegue manter de pé, nada mais do que faça importa.
Comments
No comments yet. Be the first to share a thought.
Leave a comment