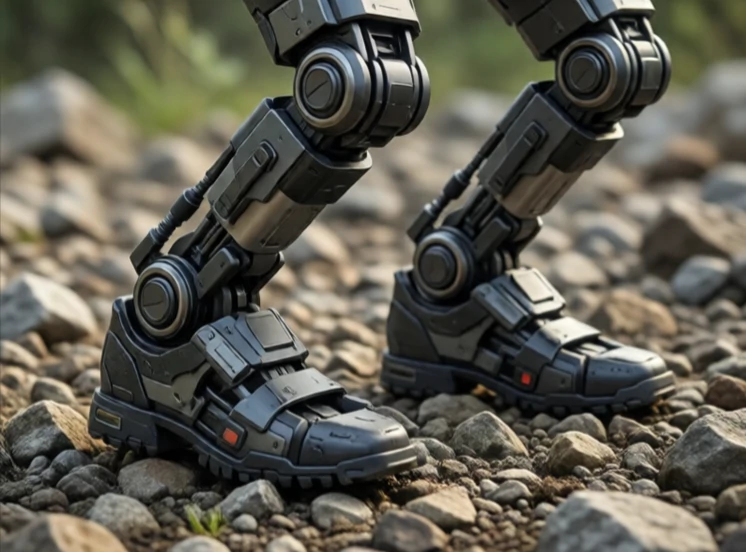
Контроль баланса помогает роботу оставаться в вертикальном положении. Для двуногого робота это означает постоянную регулировку углов суставов, чтобы центр тяжести оставался над опорной ногой. Для колесного робота это может означать предотвращение опрокидывания на склоне. Для дрона это означает удержание стабильного положения в режиме зависания.
Человек способен сохранять равновесие, не задумываясь. Роботам же приходится это рассчитывать. Классической отправной точкой является модель перевернутого маятника: груз на подвижном основании. Контроллер измеряет наклон и перемещает основание, чтобы предотвратить падение. Роботы Boston Dynamics используют модель прогнозирующего управления, планируя действия на несколько шагов вперед, чтобы сохранять равновесие при ходьбе по неровной поверхности.
стратегии контроля равновесия
- Контроль центра давления: перераспределение веса для поддержания устойчивости.
- Точка опоры: куда нужно сделать шаг, чтобы предотвратить падение.
- Контроль всего тела: использование рук и туловища для поддержания равновесия.
- Реактивное шагание: быстрый шаг, сделанный под давлением.
- Гибкое управление: небольшая уступчивость для поглощения возмущений.
Сохранять равновесие сложнее, чем кажется, потому что поверхность никогда не бывает идеально ровной, и собственные движения робота нарушают его устойчивость. Толкание робота — распространенный тест. Хороший робот, управляющий равновесием, восстанавливает его. Отличный же делает это так, будто восстановление происходит без усилий. Те же принципы применимы к экзоскелетам, помогающим людям ходить, протезам конечностей и человекоподобным роботам, предназначенным для работы в пространстве, где находятся люди. Если робот не может удержаться на ногах, все остальное, что он делает, не имеет значения.
Comments
No comments yet. Be the first to share a thought.
Leave a comment