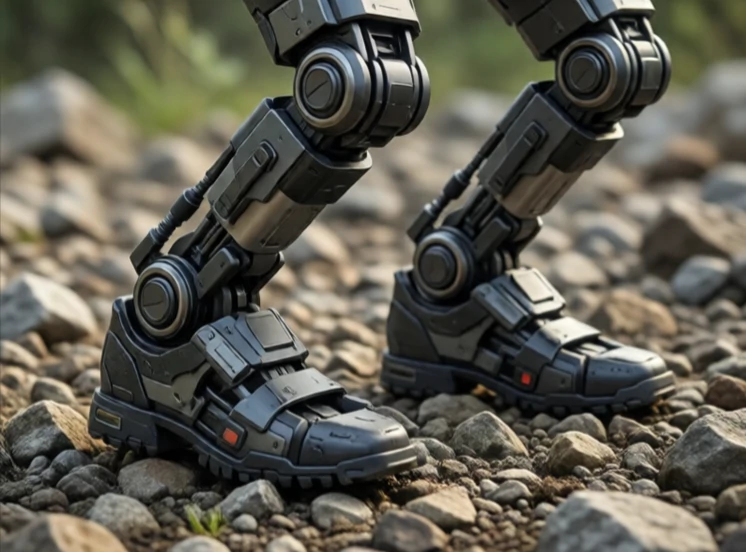
Balansekontroll holder en robot oppreist. For en tobeint robot betyr det at man stadig justerer leddvinklene for å holde massesenteret over støttefoten. For en hjulrobot kan det bety å forhindre velting i en skråning. For en drone betyr det å holde en stabil svevebevegelse.
Mennesker balanserer uten å tenke. Roboter må beregne det. Den inverterte pendelmodellen er det klassiske utgangspunktet: en masse oppå en bevegelig base. Kontrolleren måler helningen og beveger basen for å fange opp fallet. Boston Dynamics' roboter bruker modellprediktiv kontroll, og planlegger flere skritt fremover for å holde seg oppreist mens de går over ujevnt underlag.
Strategier for balansekontroll
- Sentrum for trykkkontroll: forskyvning av vekt for å opprettholde stabilitet.
- Fangstpunkt: hvor man skal gå for å stoppe et fall.
- Helkroppskontroll: bruk av armer og overkropp for å justere balansen.
- Reaktive steg: å ta et raskt skritt når man blir dyttet.
- Komplementær kontroll: gir litt etter for å absorbere forstyrrelser.
Balanse er vanskeligere enn det ser ut til fordi bakken aldri er helt flat, og robotens egne bevegelser forstyrrer stabiliteten. Å dytte en robot er en vanlig test. En god balansekontroller gjenoppretter balansen. En god en får gjenopprettingen til å se uanstrengt ut. De samme prinsippene gjelder for eksoskjeletter som hjelper folk å gå, proteser og humanoide roboter som forventes å jobbe i menneskelige rom. Hvis en robot ikke kan holde seg på beina, spiller ingenting annet den gjør noen rolle.
Comments
No comments yet. Be the first to share a thought.
Leave a comment