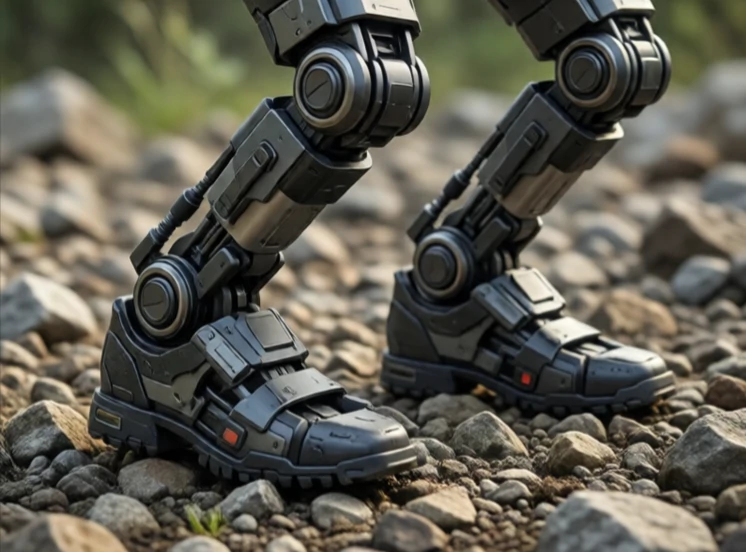
El control del equilibrio mantiene a un robot erguido. Para un robot bípedo, esto implica ajustar constantemente los ángulos de las articulaciones para mantener el centro de masa sobre el pie de apoyo. Para un robot con ruedas, podría significar evitar que vuelque en una pendiente. Para un dron, significa mantener un vuelo estacionario estable.
Los humanos mantienen el equilibrio sin pensar. Los robots tienen que calcularlo. El modelo del péndulo invertido es el punto de partida clásico: una masa sobre una base móvil. El controlador mide la inclinación y mueve la base para amortiguar la caída. Los robots de Boston Dynamics utilizan control predictivo basado en modelos, planificando con varios pasos de antelación para mantenerse erguidos al caminar sobre terreno irregular.
Estrategias de control del equilibrio
- Control del centro de presión: desplazamiento del peso para mantener la estabilidad.
- Punto de detención: dónde pisar para evitar una caída.
- Control de todo el cuerpo: usar los brazos y el torso para ajustar el equilibrio.
- Paso reactivo: dar un paso rápido cuando se siente presionado.
- Control adaptable: ceder ligeramente para absorber perturbaciones.
Mantener el equilibrio es más difícil de lo que parece, ya que el suelo nunca es perfectamente plano y los propios movimientos del robot perturban su estabilidad. Empujar un robot es una prueba común. Un buen controlador de equilibrio se recupera. Uno excelente hace que la recuperación parezca sin esfuerzo. Los mismos principios se aplican a los exoesqueletos que ayudan a las personas a caminar, las prótesis y los robots humanoides que se espera que trabajen en espacios humanos. Si un robot no puede mantenerse en pie, nada de lo que haga importa.
Comments
No comments yet. Be the first to share a thought.
Leave a comment