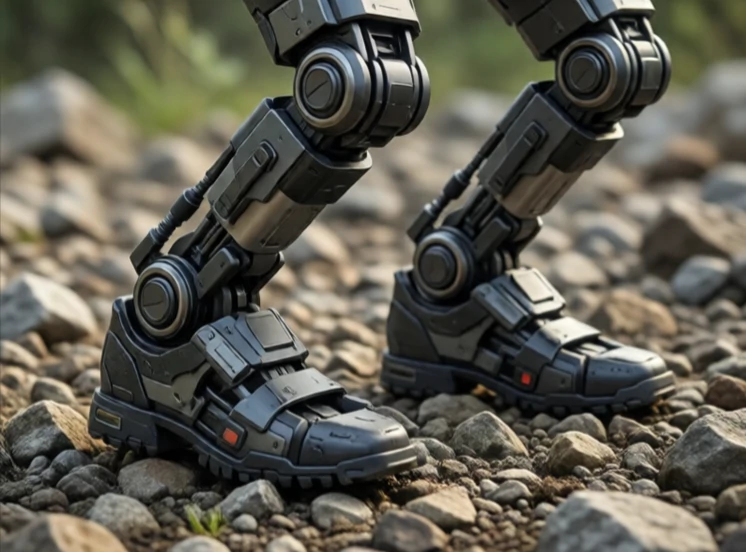
バランス制御はロボットを直立状態に保つためのものです。二足歩行ロボットの場合、これは重心が支持脚の上にあるように関節角度を絶えず調整することを意味します。車輪型ロボットの場合は、斜面での転倒を防ぐことを意味します。ドローンの場合は、安定したホバリングを維持することを意味します。
人間は無意識のうちにバランスを取るが、ロボットは計算してバランスを取る必要がある。古典的な出発点は倒立振子モデルだ。可動式の台座の上に質量が乗っている。制御装置は傾きを測定し、転倒を防ぐために台座を動かす。ボストン・ダイナミクスのロボットはモデル予測制御を用いて、数歩先まで計画を立て、不整地を歩行しながらも直立姿勢を維持している。
バランス制御戦略
- 重心制御:安定性を維持するために体重を移動させること。
- 落下を防ぐための踏み込み地点:転倒を止めるために踏み込むべき場所。
- 全身を使ったコントロール:腕と胴体を使ってバランスを調整する。
- 反応的なステップ:押されたときに素早くステップを踏むこと。
- 順応制御:外乱を吸収するためにわずかに譲歩する。
バランスを取ることは見た目以上に難しい。地面は決して完全に平らではなく、ロボット自身の動きによっても安定性が損なわれるからだ。ロボットを押してみるのはよくあるテストだ。優れたバランス制御装置は体勢を立て直す。さらに優れたものは、その体勢を立て直す様子をいとも簡単に見せる。この原理は、歩行を補助する外骨格、義肢、そして人間の生活空間で働くことが期待されるヒューマノイドロボットにも当てはまる。ロボットが足で立っていられなければ、他のどんな機能も意味をなさない。
Comments
No comments yet. Be the first to share a thought.
Leave a comment