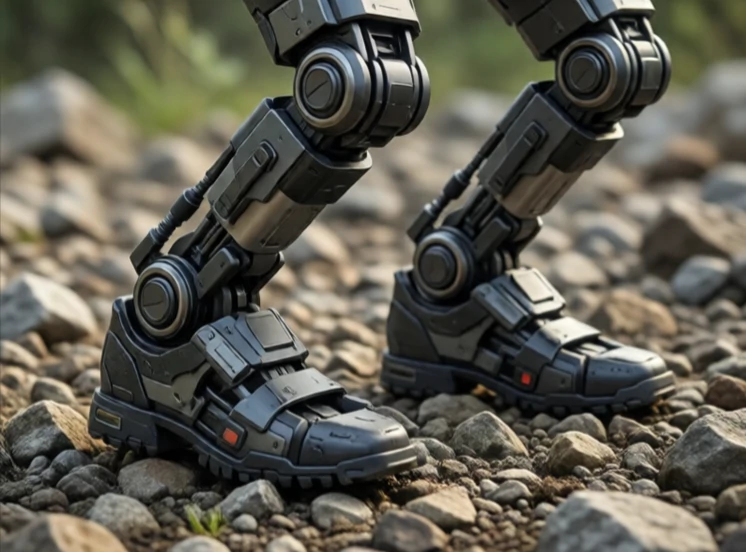
Balancekontrol holder en robot oprejst. For en tobenet robot betyder det konstant at justere ledvinklerne for at holde massemidtpunktet over støttefoden. For en robot med hjul kan det betyde at forhindre en væltning på en skråning. For en drone betyder det at holde en stabil svæveposition.
Mennesker balancerer uden at tænke. Robotter er nødt til at beregne det. Den omvendte pendulmodel er det klassiske udgangspunkt: en masse oven på en bevægelig base. Controlleren måler hældningen og bevæger basen for at fange faldet. Boston Dynamics' robotter bruger modelprædiktiv kontrol og planlægger flere skridt fremad for at holde sig oprejst, mens de går over ujævnt terræn.
Strategier til balancekontrol
- Center for trykkontrol: forskydning af vægt for at opretholde stabilitet.
- Indfangningspunkt: hvor man skal træde for at stoppe et fald.
- Helkropskontrol: brug af arme og torso til at justere balancen.
- Reaktiv skridttagning: at tage et hurtigt skridt, når man bliver skubbet.
- Komplementær kontrol: giver en smule efter for at absorbere forstyrrelser.
Balance er sværere end det ser ud til, fordi jorden aldrig er helt flad, og robottens egne bevægelser forstyrrer dens stabilitet. At skubbe en robot er en almindelig test. En god balancecontroller restituerer. En god en får restitutionen til at se ubesværet ud. De samme principper gælder for exoskeletter, der hjælper folk med at gå, proteser og humanoide robotter, der forventes at arbejde i menneskelige rum. Hvis en robot ikke kan holde sig på benene, er der intet andet, den gør, der betyder noget.
Comments
No comments yet. Be the first to share a thought.
Leave a comment