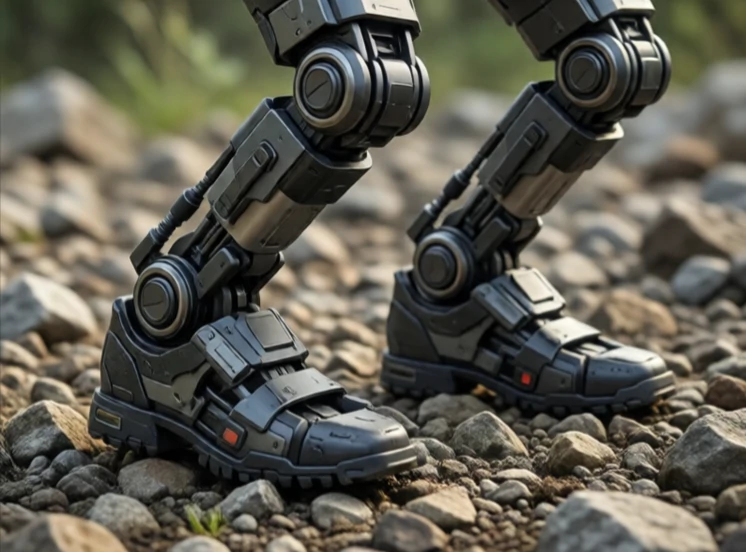
균형 제어는 로봇이 똑바로 서 있도록 유지하는 역할을 합니다. 두 발로 걷는 로봇의 경우, 무게 중심이 지지하는 발 위에 있도록 관절 각도를 지속적으로 조정하는 것을 의미합니다. 바퀴 달린 로봇의 경우, 경사면에서 넘어지지 않도록 하는 것을 의미할 수 있습니다. 드론의 경우, 안정적인 호버링을 유지하는 것을 의미합니다.
인간은 생각하지 않고도 균형을 잡지만, 로봇은 균형을 잡기 위해 계산해야 합니다. 고전적인 출발점은 역진자 모델입니다. 움직이는 받침대 위에 질량체가 놓여 있고, 제어기는 기울기를 측정하여 받침대를 움직여 로봇이 넘어지지 않도록 합니다. 보스턴 다이내믹스의 로봇은 모델 예측 제어(MPC)를 사용하여 울퉁불퉁한 지면을 걸을 때에도 균형을 유지하기 위해 여러 단계를 앞서 계획합니다.
균형 제어 전략
- 압력 중심 제어: 안정성을 유지하기 위해 무게 중심을 이동시키는 것.
- 넘어지지 않도록 발을 디딜 지점.
- 전신 제어: 팔과 몸통을 사용하여 균형을 조절하는 것.
- 반응적 스텝: 밀렸을 때 빠르게 한 발짝 내딛는 동작.
- 순응 제어: 외부 교란을 흡수하기 위해 약간 변형되는 것.
균형을 유지하는 것은 겉보기보다 훨씬 어렵습니다. 지면이 완벽하게 평평한 경우는 없고, 로봇 자체의 움직임도 안정성을 흔들기 때문입니다. 로봇을 밀어보는 것은 흔히 사용되는 테스트입니다. 좋은 균형 제어기는 균형을 회복하고, 훌륭한 제어기는 그 회복 과정을 마치 아무렇지도 않은 듯 자연스럽게 보이게 합니다. 이러한 원리는 사람의 보행을 돕는 외골격, 의수, 그리고 인간 생활 공간에서 작업할 것으로 예상되는 휴머노이드 로봇에도 동일하게 적용됩니다. 로봇이 제대로 서 있을 수 없다면, 다른 어떤 능력도 소용없습니다.
Comments
No comments yet. Be the first to share a thought.
Leave a comment