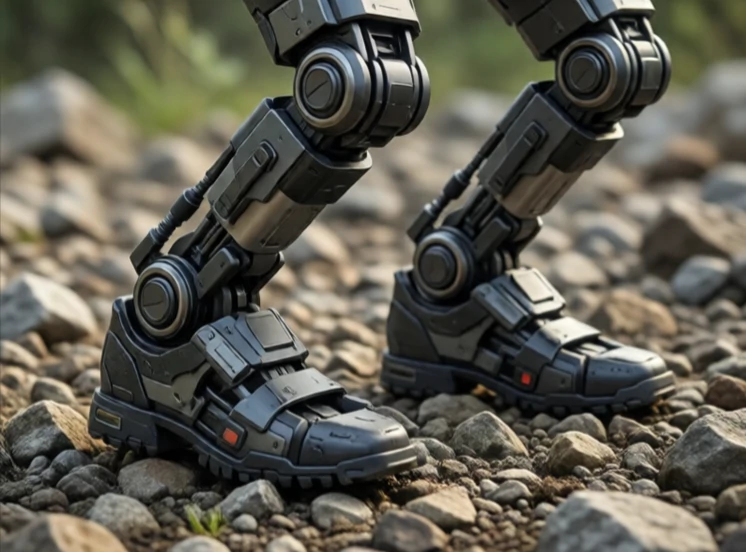
Řízení rovnováhy udržuje robota ve svislé poloze. U dvounohého robota to znamená neustálé upravování úhlů kloubů, aby se těžiště udrželo nad podpěrnou nohou. U kolového robota to může znamenat zabránění převrácení na svahu. Pro dron to znamená udržení stabilního vznášení.
Lidé balancují bez přemýšlení. Roboti to musí vypočítat. Klasickým výchozím bodem je model obráceného kyvadla: hmota na pohyblivé základně. Řídicí jednotka měří náklon a pohybuje základnou, aby zachytila pád. Roboti společnosti Boston Dynamics používají prediktivní řízení modelu a plánují několik kroků dopředu, aby zůstali vzpřímení při chůzi po nerovném terénu.
Strategie kontroly rovnováhy
- Centrum kontroly tlaku: přesouvání váhy pro udržení stability.
- Bod záchytu: kam ustoupit, aby se zabránilo pádu.
- Ovládání celého těla: použití paží a trupu k nastavení rovnováhy.
- Reaktivní krok: rychlé provedení kroku při zatlačení.
- Poddajná regulace: mírné poddajnost pro absorpci rušení.
Udržet rovnováhu je těžší, než vypadá, protože terén nikdy není dokonale rovný a samotné pohyby robota narušují jeho stabilitu. Tlačení robota je běžnou zkouškou. Dobrý ovladač rovnováhy umožňuje zotavení. Skvělý ovladač zajistí, že zotavení vypadá bez námahy. Stejné principy platí pro exoskelety pomáhající lidem chodit, protézy končetin a humanoidní roboty, u kterých se očekává práce v lidských prostorech. Pokud se robot nedokáže udržet na nohou, na ničem jiném, co dělá, nezáleží.
Comments
No comments yet. Be the first to share a thought.
Leave a comment