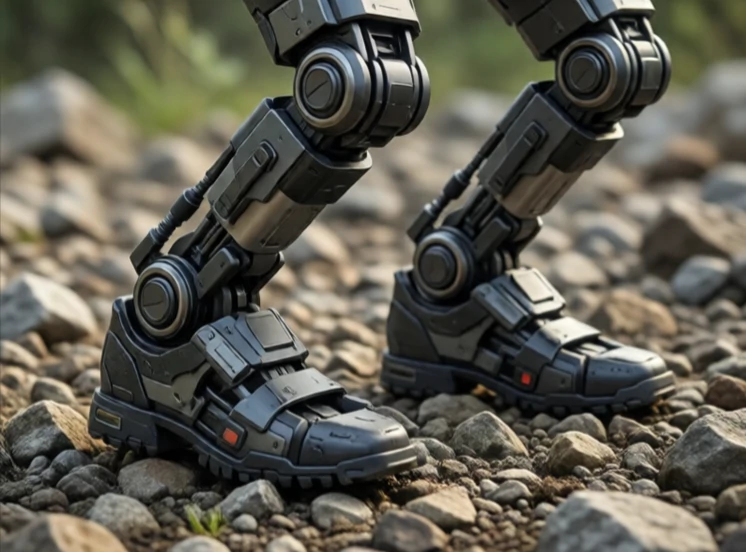
Kontrol keseimbangan menjaga robot tetap tegak. Untuk robot berkaki dua, itu berarti terus-menerus menyesuaikan sudut sendi untuk menjaga pusat massa tetap berada di atas kaki penopang. Untuk robot beroda, itu mungkin berarti mencegah robot terbalik di lereng. Untuk drone, itu berarti mempertahankan posisi melayang yang stabil.
Manusia menjaga keseimbangan tanpa berpikir. Robot harus menghitungnya. Model pendulum terbalik adalah titik awal klasik: sebuah massa di atas alas yang dapat bergerak. Pengontrol mengukur kemiringan dan menggerakkan alas untuk menahan jatuhnya. Robot Boston Dynamics menggunakan kontrol prediktif model, merencanakan beberapa langkah ke depan untuk tetap tegak saat berjalan di atas permukaan tanah yang tidak rata.
Strategi pengendalian keseimbangan
- Pengendalian pusat tekanan: menggeser berat badan untuk menjaga stabilitas.
- Titik tangkap: tempat melangkah untuk menghentikan jatuh.
- Kontrol seluruh tubuh: menggunakan lengan dan badan untuk menyesuaikan keseimbangan.
- Langkah reaktif: mengambil langkah cepat saat didorong.
- Kontrol yang lentur: sedikit mengalah untuk menyerap gangguan.
Keseimbangan lebih sulit daripada yang terlihat karena permukaan tanah tidak pernah benar-benar rata dan gerakan robot itu sendiri mengganggu stabilitasnya. Mendorong robot adalah ujian umum. Pengontrol keseimbangan yang baik akan pulih. Pengontrol yang hebat membuat pemulihan tampak mudah. Prinsip yang sama berlaku untuk kerangka luar yang membantu manusia berjalan, anggota tubuh prostetik, dan robot humanoid yang diharapkan bekerja di ruang manusia. Jika robot tidak dapat berdiri tegak, hal lain yang dilakukannya tidak akan berarti.
Comments
No comments yet. Be the first to share a thought.
Leave a comment