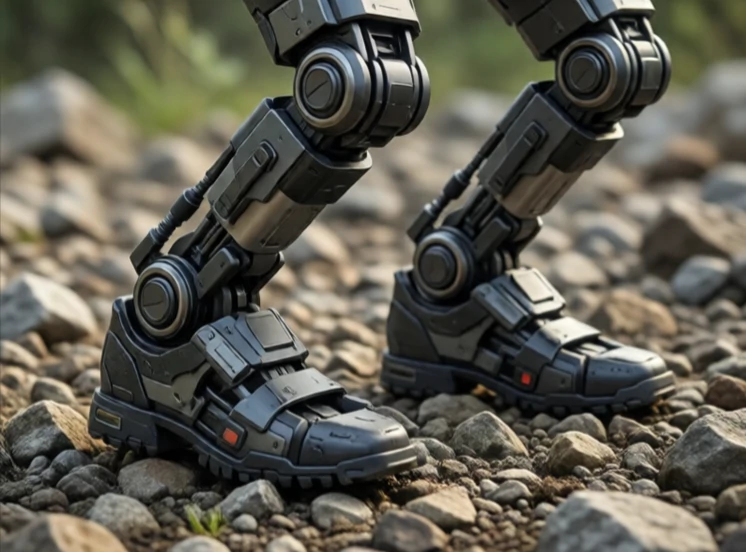
Controlul echilibrului menține un robot în poziție verticală. Pentru un robot cu două picioare, asta înseamnă ajustarea constantă a unghiurilor articulațiilor pentru a menține centrul de masă deasupra piciorului de sprijin. Pentru un robot cu roți, asta ar putea însemna prevenirea răsturnării pe o pantă. Pentru o dronă, asta înseamnă menținerea unei poziții de plutire stabile.
Oamenii se echilibrează fără să gândească. Roboții trebuie să calculeze acest lucru. Modelul pendulului inversat este punctul de plecare clasic: o masă deasupra unei baze mobile. Controlerul măsoară înclinarea și mișcă baza pentru a prinde căderea. Roboții de la Boston Dynamics folosesc controlul predictiv al modelului, planificând cu câțiva pași înainte pentru a rămâne în poziție verticală în timp ce merg pe un teren denivelat.
Strategii de control al echilibrului
- Controlul centrului de presiune: schimbarea greutății pentru menținerea stabilității.
- Punct de captare: unde să pășești pentru a opri o cădere.
- Controlul întregului corp: utilizarea brațelor și a trunchiului pentru ajustarea echilibrului.
- Pas reactiv: face un pas rapid atunci când este împins.
- Control conform: cedând ușor pentru a absorbi perturbațiile.
Echilibrul este mai greu decât pare, deoarece solul nu este niciodată perfect plat, iar mișcările robotului îi perturbă stabilitatea. Împingerea unui robot este un test obișnuit. Un controler de echilibru bun își revine. Unul excelent face ca recuperarea să pară ușoară. Aceleași principii se aplică exoscheletelor care ajută oamenii să meargă, membrelor protetice și roboților umanoizi care se așteaptă să lucreze în spații umane. Dacă un robot nu poate sta în picioare, nimic altceva din ceea ce face nu contează.
Comments
No comments yet. Be the first to share a thought.
Leave a comment