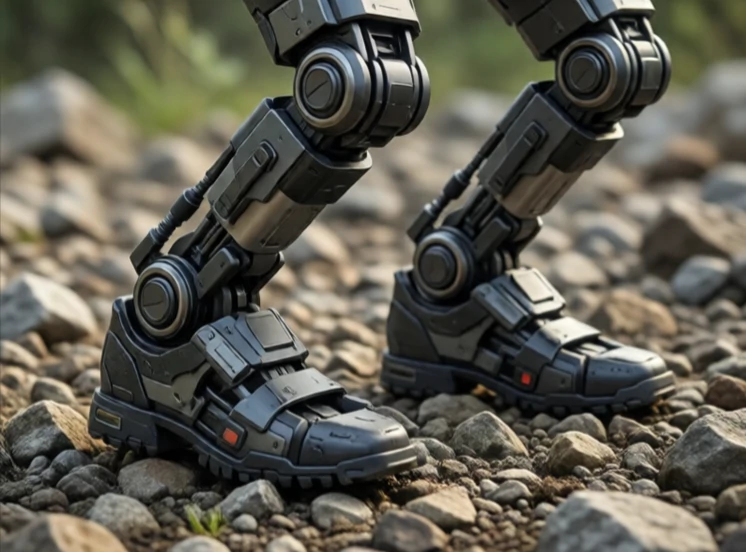
平衡控制使机器人保持直立。对于双足机器人而言,这意味着不断调整关节角度,使重心始终位于支撑脚上方。对于轮式机器人而言,这可能意味着防止在斜坡上倾覆。对于无人机而言,这意味着保持稳定的悬停状态。
人类无需思考就能保持平衡,而机器人则需要计算。倒立摆模型是经典的起点:一个质量块放置在可移动的底座上。控制器测量倾斜角度,并移动底座来缓冲下落。波士顿动力公司的机器人采用模型预测控制,提前规划数步,从而在不平坦的地面上行走时保持直立。
平衡控制策略
- 压力中心控制:通过转移重心来保持稳定性。
- 止跌点:防止跌倒时应该踩在哪里。
- 全身控制:运用手臂和躯干来调整平衡。
- 被动步法:受到推搡时迅速迈出一步。
- 柔顺控制:略微屈服以吸收干扰。
保持平衡比看起来要难得多,因为地面永远不会完全平坦,而且机器人自身的运动也会影响其稳定性。推动机器人是一种常见的测试方法。优秀的平衡控制器能够帮助机器人恢复平衡,而卓越的控制器则能让恢复过程看起来毫不费力。同样的原理也适用于帮助人们行走的外骨骼、假肢以及需要在人类空间中工作的人形机器人。如果机器人无法保持站立,那么它所做的其他一切都毫无意义。
Comments
No comments yet. Be the first to share a thought.
Leave a comment