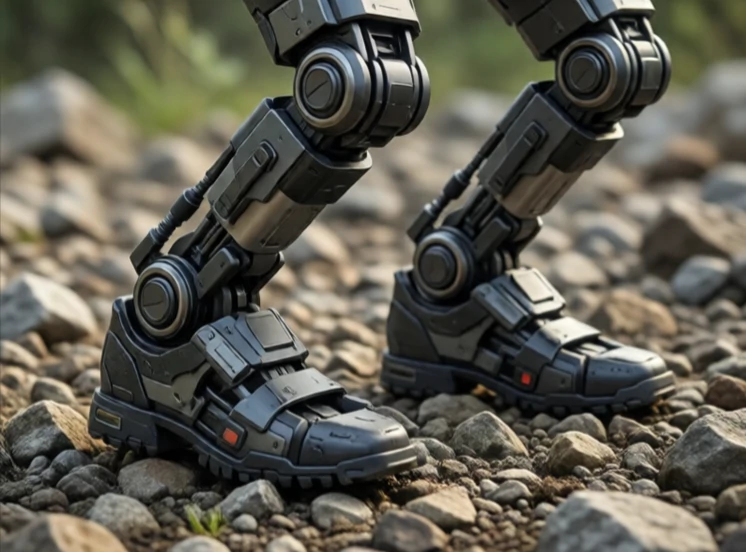
يُحافظ نظام التحكم بالتوازن على استقامة الروبوت. بالنسبة للروبوت ثنائي الأرجل، يعني ذلك تعديل زوايا المفاصل باستمرار للحفاظ على مركز الثقل فوق قدم الدعم. أما بالنسبة للروبوت ذي العجلات، فقد يعني ذلك منع انقلابه على منحدر. وبالنسبة للطائرة المسيّرة، يعني ذلك الحفاظ على تحليق ثابت.
يحافظ البشر على توازنهم دون تفكير، بينما تحتاج الروبوتات إلى حساب ذلك. يُعدّ نموذج البندول المقلوب نقطة انطلاق كلاسيكية: كتلة موضوعة على قاعدة متحركة. يقيس جهاز التحكم زاوية الميل ويحرك القاعدة لامتصاص السقوط. تستخدم روبوتات شركة بوسطن داينامكس نظام التحكم التنبؤي القائم على النموذج، حيث تخطط لعدة خطوات مسبقًا للحفاظ على توازنها أثناء السير على أرض غير مستوية.
استراتيجيات التحكم في التوازن
- مركز التحكم بالضغط: نقل الوزن للحفاظ على الاستقرار.
- نقطة التوقف: المكان الذي يجب أن تخطو إليه لإيقاف السقوط.
- التحكم الكامل بالجسم: استخدام الذراعين والجذع لضبط التوازن.
- الخطوة التفاعلية: اتخاذ خطوة سريعة عند التعرض للدفع.
- التحكم المتوافق: الاستسلام قليلاً لامتصاص الاضطرابات.
يُعدّ الحفاظ على التوازن أصعب مما يبدو، فالأرض ليست مستوية تمامًا، وحركات الروبوت نفسها تُخلّ بثباته. ويُعتبر دفع الروبوت اختبارًا شائعًا. يستعيد نظام التحكم الجيد توازنه، بينما يُظهر النظام الممتاز هذه الاستعادة بسهولة تامة. تنطبق المبادئ نفسها على الهياكل الخارجية التي تُساعد الناس على المشي، والأطراف الاصطناعية، والروبوتات الشبيهة بالبشر المُصممة للعمل في الأماكن العامة. فإذا لم يستطع الروبوت الثبات على قدميه، فلن يكون لأي شيء آخر يفعله أي قيمة.
Comments
No comments yet. Be the first to share a thought.
Leave a comment