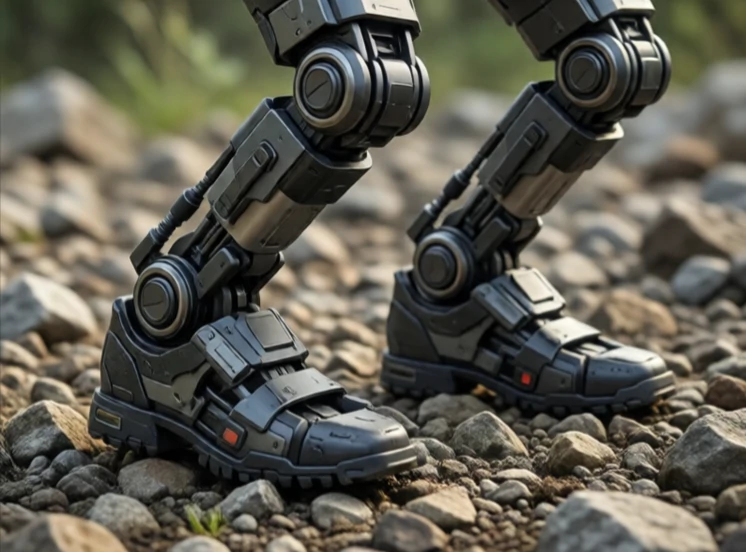
संतुलन नियंत्रण रोबोट को सीधा रखता है। दो पैरों वाले रोबोट के लिए, इसका मतलब है कि द्रव्यमान केंद्र को सहारा देने वाले पैर के ऊपर बनाए रखने के लिए जोड़ों के कोणों को लगातार समायोजित करना। पहिए वाले रोबोट के लिए, इसका मतलब ढलान पर पलटने से रोकना हो सकता है। ड्रोन के लिए, इसका मतलब स्थिर रूप से हवा में स्थिर रहना है।
मनुष्य बिना सोचे-समझे संतुलन बना लेते हैं। रोबोटों को इसकी गणना करनी पड़ती है। उलटे पेंडुलम का मॉडल इसका आदर्श प्रारंभिक बिंदु है: एक गतिशील आधार के ऊपर रखा द्रव्यमान। नियंत्रक झुकाव को मापता है और गिरने से बचाने के लिए आधार को गति देता है। बोस्टन डायनेमिक्स के रोबोट मॉडल प्रेडिक्टिव कंट्रोल का उपयोग करते हैं, जो असमान ज़मीन पर चलते समय सीधा खड़े रहने के लिए कई चरणों की योजना बनाते हैं।
संतुलन नियंत्रण रणनीतियाँ
- दबाव नियंत्रण केंद्र: स्थिरता बनाए रखने के लिए वजन को स्थानांतरित करना।
- गिरने से बचने के लिए रुकने का स्थान: वह बिंदु जहाँ कदम रखना है।
- संपूर्ण शरीर का नियंत्रण: संतुलन बनाए रखने के लिए बाहों और धड़ का उपयोग करना।
- प्रतिक्रियात्मक कदम: धक्का लगने पर तेजी से कदम उठाना।
- अनुपालनशील नियंत्रण: व्यवधानों को अवशोषित करने के लिए थोड़ा झुकना।
संतुलन बनाए रखना जितना दिखता है उससे कहीं ज़्यादा मुश्किल है, क्योंकि ज़मीन कभी भी पूरी तरह समतल नहीं होती और रोबोट की अपनी हलचलें भी उसकी स्थिरता को बिगाड़ देती हैं। रोबोट को धक्का देना एक आम परीक्षण है। एक अच्छा बैलेंस कंट्रोलर संतुलन बनाए रखने में सक्षम होता है। एक बेहतरीन कंट्रोलर तो इस प्रक्रिया को सहजता से अंजाम देता है। यही सिद्धांत इंसानों को चलने में मदद करने वाले एक्सोस्केलेटन, कृत्रिम अंगों और मानव-सम्पूर्ण वातावरण में काम करने वाले ह्यूमनॉइड रोबोट पर भी लागू होते हैं। अगर कोई रोबोट अपने पैरों पर खड़ा नहीं रह सकता, तो उसके द्वारा किया गया कोई भी काम मायने नहीं रखता।
Comments
No comments yet. Be the first to share a thought.
Leave a comment