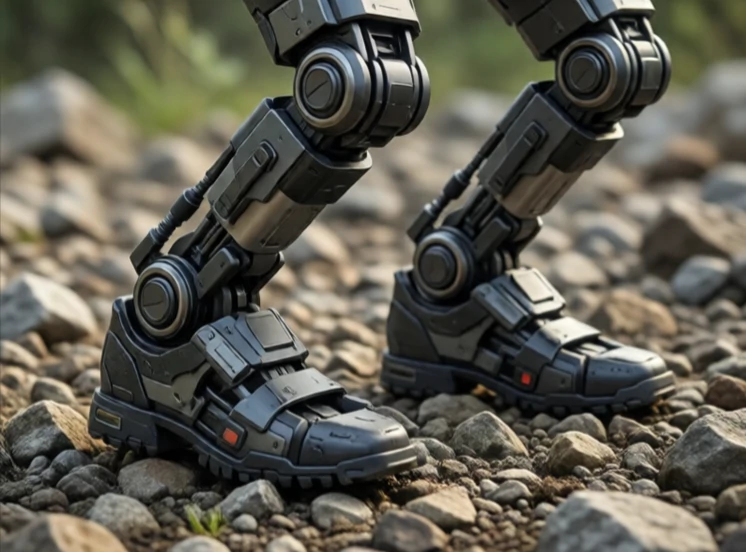
Ο έλεγχος ισορροπίας διατηρεί ένα ρομπότ σε όρθια θέση. Για ένα ρομπότ με δύο πόδια, αυτό σημαίνει συνεχή προσαρμογή των γωνιών των αρθρώσεων για να διατηρείται το κέντρο μάζας πάνω από το πόδι στήριξης. Για ένα ρομπότ με τροχούς, αυτό μπορεί να σημαίνει την αποτροπή ανατροπής σε μια πλαγιά. Για ένα drone, σημαίνει τη διατήρηση σταθερής αιώρησης.
Οι άνθρωποι ισορροπούν χωρίς να σκέφτονται. Τα ρομπότ πρέπει να το υπολογίσουν. Το μοντέλο του ανεστραμμένου εκκρεμούς είναι το κλασικό σημείο εκκίνησης: μια μάζα πάνω σε μια κινητή βάση. Ο ελεγκτής μετρά την κλίση και κινεί τη βάση για να προλάβει την πτώση. Τα ρομπότ της Boston Dynamics χρησιμοποιούν προγνωστικό έλεγχο μοντέλου, σχεδιάζοντας αρκετά βήματα μπροστά για να παραμένουν όρθια ενώ περπατούν σε ανώμαλο έδαφος.
Στρατηγικές ελέγχου ισορροπίας
- Κέντρο ελέγχου πίεσης: μετατόπιση βάρους για διατήρηση της σταθερότητας.
- Σημείο σύλληψης: πού να πατήσετε για να σταματήσετε μια πτώση.
- Έλεγχος ολόκληρου του σώματος: χρήση χεριών και κορμού για ρύθμιση της ισορροπίας.
- Αντιδραστικό βήμα: κάνοντας ένα γρήγορο βήμα όταν σας σπρώχνουν.
- Συμμορφούμενος έλεγχος: ελαφρά υποχώρηση για την απορρόφηση των διαταραχών.
Η ισορροπία είναι πιο δύσκολη από ό,τι φαίνεται, επειδή το έδαφος δεν είναι ποτέ απόλυτα επίπεδο και οι ίδιες οι κινήσεις του ρομπότ διαταράσσουν τη σταθερότητά του. Η ώθηση ενός ρομπότ είναι μια συνηθισμένη δοκιμασία. Ένας καλός ελεγκτής ισορροπίας ανακάμπτει. Ένας καλός κάνει την ανάκαμψη να φαίνεται αβίαστη. Οι ίδιες αρχές ισχύουν για τους εξωσκελετούς που βοηθούν τους ανθρώπους να περπατούν, τα προσθετικά άκρα και τα ανθρωποειδή ρομπότ που αναμένεται να εργάζονται σε ανθρώπινους χώρους. Εάν ένα ρομπότ δεν μπορεί να μείνει στα πόδια του, τίποτα άλλο που κάνει δεν έχει σημασία.
Comments
No comments yet. Be the first to share a thought.
Leave a comment