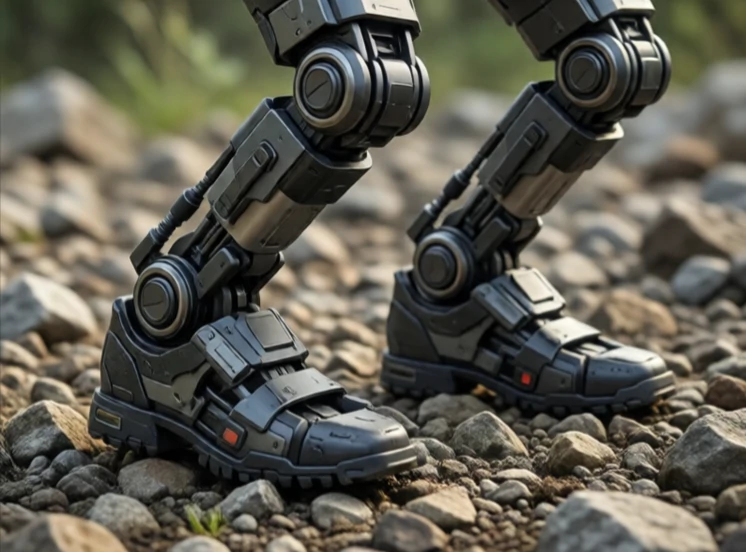
Denge kontrolü, bir robotun dik durmasını sağlar. İki ayaklı bir robot için bu, kütle merkezini destek ayağının üzerinde tutmak için eklem açılarının sürekli olarak ayarlanması anlamına gelir. Tekerlekli bir robot için bu, eğimli bir zeminde devrilmeyi önlemek anlamına gelebilir. Bir drone için ise, sabit bir şekilde havada kalmayı sağlamak anlamına gelir.
İnsanlar düşünmeden dengede durur. Robotlar ise bunu hesaplamak zorundadır. Ters sarkaç modeli, klasik başlangıç noktasıdır: hareketli bir tabanın üzerinde bir kütle. Kontrolör, eğimi ölçer ve düşüşü yakalamak için tabanı hareket ettirir. Boston Dynamics'in robotları, engebeli zeminde yürürken dik durmak için birkaç adım önceden planlama yapan model öngörücü kontrol kullanır.
Denge kontrol stratejileri
- Basınç merkezi kontrolü: Dengeyi korumak için ağırlığın kaydırılması.
- Düşmeyi durdurmak için basılması gereken nokta:
- Vücut bütünüyle kontrol: Dengeyi ayarlamak için kolları ve gövdeyi kullanma.
- Tepkisel adımlama: Zorlandığında hızlı bir adım atmak.
- Uyumlu kontrol: Bozulmaları absorbe etmek için hafifçe geri çekilme.
Denge sağlamak göründüğünden daha zordur çünkü zemin asla mükemmel düz değildir ve robotun kendi hareketleri dengesini bozar. Bir robotu itmek yaygın bir testtir. İyi bir denge kontrolcüsü dengeyi yeniden sağlar. Mükemmel bir kontrolcü ise bu yeniden sağlamayı zahmetsizmiş gibi gösterir. Aynı prensipler, insanların yürümesine yardımcı olan dış iskeletler, protez uzuvlar ve insan yaşam alanlarında çalışması beklenen insansı robotlar için de geçerlidir. Bir robot ayakları üzerinde duramazsa, yaptığı diğer hiçbir şeyin önemi kalmaz.
Comments
No comments yet. Be the first to share a thought.
Leave a comment