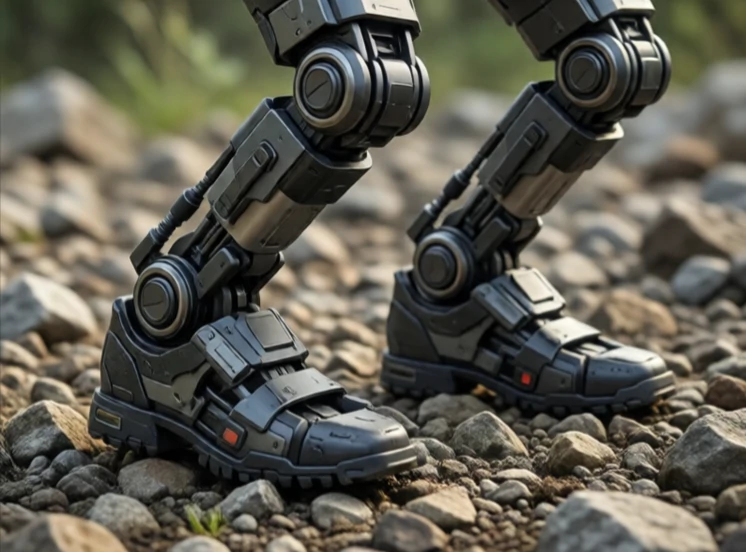
Le contrôle de l'équilibre permet à un robot de rester en position verticale. Pour un robot bipède, cela implique d'ajuster constamment les angles des articulations afin de maintenir le centre de gravité au-dessus du pied d'appui. Pour un robot à roues, cela peut signifier éviter un basculement sur une pente. Pour un drone, cela signifie maintenir un vol stationnaire stable.
L'équilibre humain est inné. Pour les robots, il doit être calculé. Le modèle du pendule inversé est le point de départ classique : une masse posée sur une base mobile. Le système de contrôle mesure l'inclinaison et déplace la base pour amortir la chute. Les robots de Boston Dynamics utilisent une commande prédictive, anticipant plusieurs mouvements pour maintenir leur équilibre sur un terrain accidenté.
Stratégies de contrôle de l'équilibre
- Contrôle du centre de pression : déplacement du poids pour maintenir la stabilité.
- Point d'ancrage : où poser le pied pour stopper une chute.
- Contrôle global du corps : utilisation des bras et du torse pour ajuster l'équilibre.
- Démarche réactive : faire un pas rapide lorsqu’on est poussé.
- Commande souple : cédant légèrement pour absorber les perturbations.
Maintenir l'équilibre est plus complexe qu'il n'y paraît, car le sol n'est jamais parfaitement plat et les mouvements du robot perturbent sa stabilité. Pousser un robot est un test courant. Un bon système de contrôle d'équilibre permet un retour à la normale. Un excellent système rend ce retour à la normale fluide et naturel. Ces mêmes principes s'appliquent aux exosquelettes aidant les personnes à marcher, aux prothèses et aux robots humanoïdes destinés à évoluer dans des espaces humains. Si un robot ne peut pas tenir en équilibre, toutes ses autres actions sont vaines.
Comments
No comments yet. Be the first to share a thought.
Leave a comment