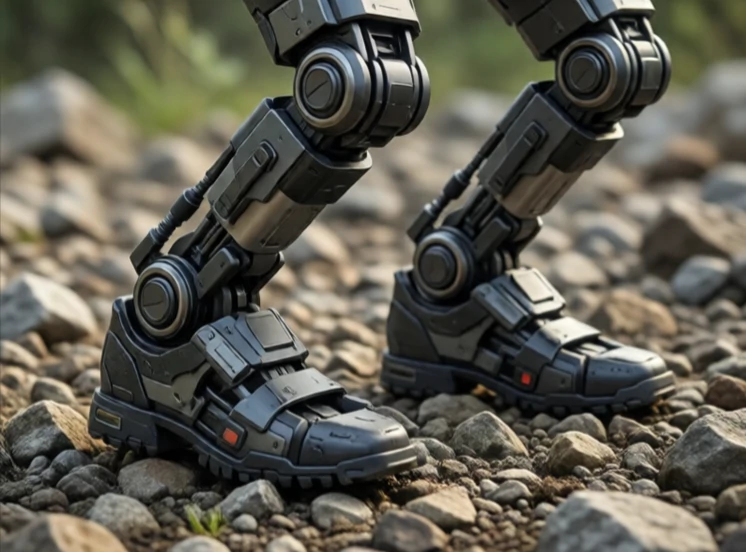
Kontrola równowagi utrzymuje robota w pozycji pionowej. W przypadku robota dwunożnego oznacza to ciągłą regulację kątów stawów, aby utrzymać środek ciężkości nad stopą podporową. W przypadku robota kołowego może to oznaczać zapobieganie przewróceniu się na zboczu. W przypadku drona oznacza to utrzymanie stabilnego zawisu.
Ludzie utrzymują równowagę bez myślenia. Roboty muszą to obliczyć. Model odwróconego wahadła to klasyczny punkt wyjścia: masa na ruchomej podstawie. Kontroler mierzy przechylenie i przesuwa podstawę, aby złapać upadek. Roboty Boston Dynamics wykorzystują sterowanie predykcyjne, planując kilka kroków naprzód, aby utrzymać się w pozycji pionowej podczas chodzenia po nierównym terenie.
Strategie kontroli równowagi
- Ośrodek kontroli ciśnienia: przenoszenie ciężaru w celu utrzymania stabilności.
- Punkt przechwytywania: gdzie stanąć, aby zapobiec upadkowi.
- Kontrola całego ciała: używanie ramion i tułowia do utrzymania równowagi.
- Krok reaktywny: wykonanie szybkiego kroku po naciśnięciu.
- Kontrola uległa: lekkie ustępowanie w celu absorbowania zakłóceń.
Utrzymanie równowagi jest trudniejsze, niż się wydaje, ponieważ podłoże nigdy nie jest idealnie płaskie, a ruchy samego robota zaburzają jego stabilność. Pchanie robota to częsty test. Dobry kontroler równowagi odzyskuje równowagę. Dobry kontroler sprawia, że odzyskanie równowagi wydaje się bezwysiłkowe. Te same zasady dotyczą egzoszkieletów wspomagających chodzenie, protez kończyn i robotów humanoidalnych, które mają pracować w przestrzeniach zamieszkanych przez ludzi. Jeśli robot nie potrafi utrzymać się na nogach, nic innego nie ma znaczenia.
Comments
No comments yet. Be the first to share a thought.
Leave a comment