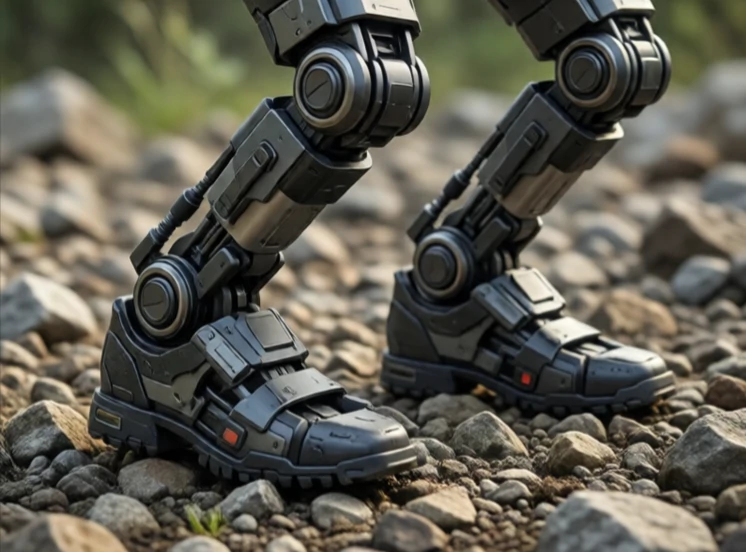
Az egyensúlyszabályozás egyenesen tartja a robotot. Egy kétlábú robot esetében ez azt jelenti, hogy folyamatosan kell állítani az ízületek szögét, hogy a tömegközéppont a támasztótalp felett maradjon. Egy kerekes robot esetében ez azt jelentheti, hogy meg kell akadályozni a felborulást lejtőn. Egy drón esetében pedig a stabil lebegést.
Az emberek gondolkodás nélkül egyensúlyoznak. A robotoknak kell ezt kiszámolniuk. Az invertált inga modell a klasszikus kiindulópont: egy tömeg egy mozgatható alap tetején. A vezérlő méri a dőlést, és az alapot mozgatja, hogy elkapja az esést. A Boston Dynamics robotjai modellprediktív vezérlést alkalmaznak, több lépést előre megtervezve, hogy egyenetlen talajon való járás közben is egyenesen maradjanak.
Egyensúlyszabályozási stratégiák
- Nyomásszabályozás középpontja: a súly eltolása a stabilitás fenntartása érdekében.
- Elfogási pont: hová kell lépni az esés megállításához.
- Teljes test irányítása: a karok és a törzs használata az egyensúly beállításához.
- Reaktív lépés: gyors lépés, ha nyomást gyakorolunk rá.
- Megfelelő szabályozás: enyhe engedés a zavarok elnyelése érdekében.
Az egyensúlyozás nehezebb, mint amilyennek látszik, mert a talaj soha nem tökéletesen sík, és a robot saját mozgásai is megzavarják a stabilitását. Egy robot tolása gyakori próbatétel. Egy jó egyensúlyvezérlő helyreállítja a mozgást. Egy nagyszerű vezérlő könnyednek mutatja a helyreállítást. Ugyanezek az elvek vonatkoznak a járást segítő exoskeletonokra, a protézisekre és az emberi terekben dolgozó humanoid robotokra. Ha egy robot nem tud talpon maradni, akkor semmi más, amit csinál, nem számít.
Comments
No comments yet. Be the first to share a thought.
Leave a comment